Реакция якоря – ключевой физический процесс в синхронных машинах, определяющий их эксплуатационные характеристики и стабильность работы. При нагрузке обмотка якоря создает магнитное поле, взаимодействующее с основным полем возбуждения ротора. Это взаимодействие приводит к искажению результирующего магнитного потока, что влияет на напряжение на зажимах, электромагнитный момент и КПД машины. В генераторном режиме реакция якоря снижает выходное напряжение на 5–15% при номинальной нагрузке, а в двигательном – изменяет угол нагрузки и устойчивость синхронизации.
Влияние реакции якоря зависит от характера нагрузки. При активно-индуктивной нагрузке поле якоря размагничивает машину, снижая ЭДС на 8–12% для турбогенераторов мощностью 100–500 МВт. В случае активно-емкостной нагрузки наблюдается подмагничивающий эффект, что может привести к самовозбуждению и перенапряжениям до 130–150% от номинального значения. Для компенсации используют регулирование тока возбуждения с точностью ±2% или дополнительные обмотки демпфирования, снижающие искажения поля на 30–40%.
Практическое проявление реакции якоря – изменение внешней характеристики генератора. При коэффициенте мощности cosφ = 0,8 (инд.) падение напряжения достигает 10–12 В на фазу для машин с номинальным напряжением 6,3 кВ. Для минимизации эффекта рекомендуется применять системы автоматического регулирования возбуждения (АРВ) с быстродействием не более 0,05 с и диапазоном регулирования тока возбуждения 1:3. В синхронных двигателях реакция якоря увеличивает потребляемый ток на 5–7% при пуске, что требует использования пусковых устройств с ограничением тока до 2–2,5Iном.
Конструктивные меры снижения влияния реакции якоря включают оптимизацию воздушного зазора (0,5–1,5 мм для машин мощностью до 1 МВт) и выбор числа пазов на полюс и фазу (q = 2–4). Для высокоскоростных машин (3000 об/мин) применяют шихтованные полюса с коэффициентом заполнения 0,92–0,95, что уменьшает потери на вихревые токи на 15–20%. При проектировании синхронных компенсаторов реакцию якоря учитывают через коэффициент kd = 1,1–1,3, корректирующий расчетную мощность на 10–15%.
Реакция якоря в синхронных машинах: принцип и влияние
- Продольной составляющей – при индуктивной нагрузке поле якоря ослабляет основное поле ротора, снижая ЭДС на 10–25% в зависимости от насыщения магнитной цепи;
- Поперечной составляющей – при активной нагрузке поле якоря искажает форму основного поля, вызывая неравномерное распределение магнитной индукции по полюсному делению (до 30% отклонения в крайних точках);
- Размагничивающей составляющей – при емкостной нагрузке поле якоря усиливает поле ротора, что может привести к самовозбуждению и перенапряжениям до 1,5Uном.
Влияние реакции якоря на рабочие характеристики машины критично для стабильности напряжения и КПД. В синхронных генераторах продольная реакция при cosφ = 0,8 (инд.) увеличивает ток возбуждения на 20–40% для поддержания номинального напряжения, что ведет к дополнительным потерям в обмотке ротора (до 5% от номинальной мощности). Поперечная реакция вызывает несимметрию магнитного потока, приводящую к вибрациям ротора на частотах 100–300 Гц и ускоренному износу подшипников. Для компенсации эффектов применяют:
- Регулирование тока возбуждения с помощью АРВ (автоматических регуляторов возбуждения) с точностью ±0,5% от Uном;
- Использование демпферных обмоток на роторе для подавления высших гармоник поля якоря (снижение потерь на 12–18%);
- Оптимизацию геометрии полюсов (угол скоса до 15°) для выравнивания распределения индукции.
В синхронных двигателях реакция якоря влияет на перегрузочную способность и устойчивость работы. При пуске двигателя с cosφ = 1 поле якоря создает поперечную составляющую, увеличивающую пусковой момент на 8–12%, но одновременно снижающую максимальный момент опрокидывания на 15–20%. Для минимизации негативных эффектов рекомендуется:
- Выбирать двигатели с повышенным воздушным зазором (0,8–1,2 мм для машин мощностью до 100 кВт) для снижения влияния поля якоря на 5–7%;
- Применять системы векторного управления с обратной связью по току статора для динамической коррекции угла нагрузки;
- Использовать материалы ротора с высокой магнитной проницаемостью (например, электротехническая сталь 2412) для уменьшения размагничивающего действия продольной реакции.
Что происходит с магнитным полем при нагрузке синхронной машины
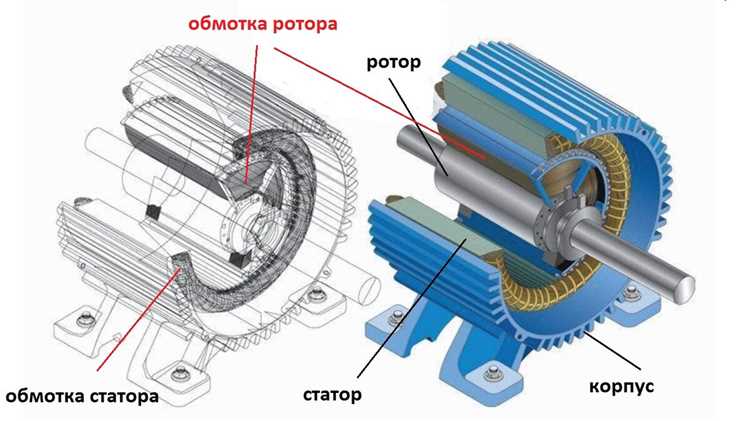
При подключении нагрузки к синхронной машине ток в обмотке якоря создает собственное магнитное поле, которое накладывается на основное поле возбуждения. В результате взаимодействия этих полей возникает результирующее магнитное поле, смещенное относительно оси полюсов ротора. Угол смещения зависит от характера нагрузки: при активной нагрузке поле смещается на 90 электрических градусов, при индуктивной – на 180°, а при емкостной – на 0°. Это явление называется реакцией якоря и приводит к искажению формы магнитного потока в зазоре.
При несимметричной нагрузке (например, однофазной) поле якоря становится пульсирующим, что вызывает дополнительные потери в стали и вибрации ротора. Для минимизации негативных последствий рекомендуется использовать демпферные обмотки, которые гасят высшие гармоники магнитного поля. В машинах без демпферных обмоток несимметрия нагрузки свыше 10% приводит к недопустимому перегреву и снижению срока службы изоляции.
Влияние реакции якоря на магнитное поле проявляется также в изменении индуктивных сопротивлений машины. Синхронное индуктивное сопротивление по продольной оси (Xd) и поперечной оси (Xq) определяет степень искажения поля: при Xd/Xq > 1,2 машина становится более чувствительной к нагрузке. Для точного расчета режимов работы необходимо учитывать насыщение магнитной цепи, так как при больших токах якоря эффективное значение Xd снижается на 15–30%.
Для стабилизации магнитного поля при переменной нагрузке применяют системы автоматического регулирования возбуждения (АРВ). Современные АРВ с микропроцессорным управлением позволяют поддерживать заданный уровень напряжения с точностью ±0,5% при изменении нагрузки от 0 до 100%. В отсутствие АРВ колебания магнитного поля приводят к провалам напряжения до 15–20%, что недопустимо для чувствительных потребителей.
Как ток якоря искажает основное магнитное поле возбуждения
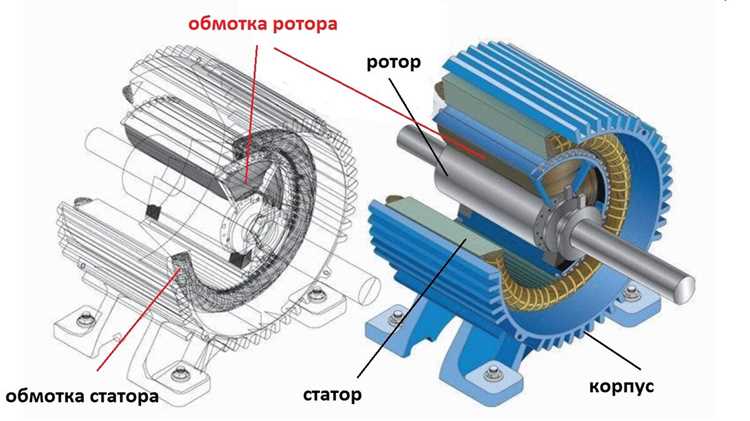
Ток якоря в синхронной машине создаёт собственное магнитное поле, которое накладывается на поле возбуждения, сформированное обмоткой ротора. В результате взаимодействия этих полей возникает эффект, известный как реакция якоря. При нагрузке машины ток в обмотке статора генерирует магнитодвижущую силу (МДС), вектор которой смещён относительно оси полюсов ротора на угол, зависящий от характера нагрузки (активная, индуктивная или ёмкостная). Для количественной оценки искажения используют коэффициент реакции якоря kad, который в явнополюсных машинах достигает 0,8–1,2, а в неявнополюсных – 0,9–1,1.
Влияние реакции якоря проявляется в двух основных формах:
- Поперечная реакция – возникает при активной нагрузке, когда МДС якоря направлена перпендикулярно оси полюсов. Это приводит к смещению результирующего поля на угол до 30–40 электрических градусов, что снижает синхронизирующий момент на 15–25% и увеличивает потери в стали на 5–10%.
- Продольная реакция – проявляется при индуктивной или ёмкостной нагрузке, когда МДС якоря действует вдоль оси полюсов. В первом случае поле ослабляется (размагничивающее действие), во втором – усиливается (подмагничивающее). Например, при коэффициенте мощности cosφ = 0,8 (инд.) продольная составляющая может уменьшить основной магнитный поток на 10–18%.
Искажение поля возбуждения зависит от конструктивных особенностей машины. В явнополюсных синхронных двигателях зазор между статором и ротором неравномерен, что усиливает нелинейность реакции якоря. Для компенсации этого эффекта применяют демпферные обмотки, снижающие амплитуду высших гармоник на 30–50%. В турбогенераторах с неявнополюсным ротором равномерный зазор минимизирует искажения, но при перегрузках (свыше 1,2 номинального тока) реакция якоря всё равно вызывает насыщение магнитной цепи, увеличивая ток возбуждения на 20–40% для поддержания номинального напряжения.
Для расчёта искажений используют метод наложения полей или векторные диаграммы Потье. Пример: в синхронном генераторе мощностью 100 МВт с Xd = 1,8 и Xq = 1,1 (о.е.) при номинальной нагрузке и cosφ = 0,8 (инд.) продольная составляющая реакции якоря уменьшает ЭДС возбуждения на 12%, а поперечная – смещает её фазу на 22°. Для коррекции применяют системы автоматического регулирования возбуждения (АРВ) с ПИД-регуляторами, обеспечивающими точность поддержания напряжения ±0,5%.
Практические рекомендации по снижению влияния реакции якоря:
- Выбирать синхронные машины с увеличенным воздушным зазором (на 10–15% выше стандартного) для снижения насыщения магнитной цепи.
- Использовать компенсационные обмотки в пазах статора для нейтрализации МДС якоря в зоне полюсов (эффективность до 70%).
- Оптимизировать форму полюсных наконечников в явнополюсных машинах для выравнивания магнитного сопротивления по окружности.
- Применять быстродействующие АРВ с временем реакции менее 0,1 с для стабилизации поля при динамических нагрузках.
- Ограничивать перегрузки по току до 1,1–1,15 номинального значения, чтобы избежать критического насыщения.
Различия реакции якоря в генераторном и двигательном режимах
В генераторном режиме реакция якоря подразделяется на продольную и поперечную составляющие. Продольная составляющая (Fad) действует размагничивающе при индуктивной нагрузке (ψ > 0) и подмагничивающе при емкостной (ψ < 0). Поперечная (Faq) смещает ось результирующего поля на угол θ, влияя на устойчивость работы. Для компенсации размагничивающего эффекта требуется увеличение тока возбуждения на 10–25% в зависимости от нагрузки.
В двигательном режиме реакция якоря также имеет две составляющие, но их влияние противоположно. Продольная составляющая при индуктивной нагрузке подмагничивает машину, снижая необходимый ток возбуждения. Поперечная составляющая смещает поле в сторону, противоположную вращению, что увеличивает угол нагрузки θ и снижает перегрузочную способность. Для двигателей с номинальной мощностью свыше 1 МВт рекомендуется применять демпферные обмотки для стабилизации поля.
- Генераторный режим:
- Ток якоря отстает от ЭДС → размагничивание при ψ > 0;
- Поперечная реакция увеличивает угол θ, снижая запас устойчивости;
- Компенсация требует повышения тока возбуждения на 15–30% при cosφ = 0,8.
- Двигательный режим:
- Ток якоря опережает ЭДС → подмагничивание при ψ > 0;
- Поперечная реакция уменьшает угол θ, но повышает риск выпадения из синхронизма;
- Для двигателей с cosφ = 0,9 опережающим ток возбуждения снижается на 10–20%.
Критическое отличие заключается в направлении потока активной мощности. В генераторе реакция якоря создает дополнительный момент, противодействующий вращению, что требует увеличения механического момента привода. В двигателе тот же эффект способствует вращению, но при чрезмерной нагрузке приводит к потере синхронизма. Для двигателей с переменной нагрузкой рекомендуется использовать системы автоматического регулирования возбуждения (АРВ) с коррекцией по току якоря.
Влияние насыщения магнитной цепи также различается. В генераторном режиме размагничивающая реакция якоря снижает насыщение, увеличивая индуктивное сопротивление Xd на 5–15%. В двигательном режиме подмагничивание повышает насыщение, уменьшая Xd и увеличивая ток короткого замыкания. Для точных расчетов необходимо учитывать нелинейность кривой намагничивания, особенно в машинах с явнополюсным ротором.
Практическая рекомендация: при проектировании синхронных машин для работы в обоих режимах следует закладывать запас по току возбуждения не менее 30% и предусматривать возможность регулировки угла нагрузки θ в пределах ±15°. Для двигателей с частыми пусками целесообразно применять пусковые обмотки с пониженным сопротивлением, снижающие влияние поперечной реакции якоря на 20–40%.
Влияние характера нагрузки на степень искажения поля
Характер нагрузки синхронной машины определяет пространственное распределение магнитодвижущей силы (МДС) якоря и, как следствие, степень искажения основного магнитного поля. При активной нагрузке ток якоря совпадает по фазе с ЭДС, создавая поперечную реакцию, которая смещает ось поля на угол до 90 электрических градусов. Искажение поля в этом случае минимально, так как продольная составляющая МДС отсутствует, а поперечная лишь деформирует форму поля без значительного изменения его амплитуды. Для машин с явнополюсным ротором при cosφ = 1 искажение не превышает 5–8% от номинального потока, что позволяет пренебречь им в большинстве инженерных расчетов.
Индуктивная нагрузка (cosφ < 0,8 отстающий) вызывает продольную размагничивающую реакцию якоря, ослабляющую основное поле. При cosφ = 0,7 размагничивающее действие достигает 20–30% от МДС возбуждения, что требует увеличения тока возбуждения на 15–25% для компенсации. В таблице ниже приведены коэффициенты искажения поля для различных значений cosφ при номинальной мощности машины:
| cosφ | Тип реакции | Коэффициент искажения, % | Требуемое увеличение тока возбуждения, % |
|---|---|---|---|
| 1,0 | Поперечная | 5–8 | 0 |
| 0,9 | Поперечно-продольная | 12–18 | 8–12 |
| 0,8 | Продольная размагничивающая | 20–25 | 15–20 |
| 0,7 | Продольная размагничивающая | 28–35 | 20–28 |
Емкостная нагрузка (cosφ > 0,9 опережающий) создает продольную подмагничивающую реакцию, усиливающую основное поле. При cosφ = 0,95 подмагничивающее действие может превышать 15% от МДС возбуждения, что приводит к насыщению магнитной цепи и росту потерь в стали на 10–15%. Для предотвращения перенасыщения рекомендуется снижать ток возбуждения на 10–12% или ограничивать емкостную нагрузку до 30% от номинальной мощности машины. В генераторном режиме это также увеличивает риск самовозбуждения при отключении нагрузки.
Несимметричная нагрузка вызывает появление обратновращающегося поля, искажающего основное поле с частотой 100 Гц. При несимметрии токов фаз на 10% амплитуда обратного поля достигает 5–7% от прямого, что приводит к дополнительным потерям в демпферной обмотке до 3–5% от номинальной мощности. Для машин без демпферной обмотки несимметрия свыше 5% недопустима из-за риска перегрева ротора. В таких случаях необходимо применять симметрирующие устройства или ограничивать несимметрию нагрузки на уровне 3–4%.
Динамические нагрузки, такие как ударные токи при пуске асинхронных двигателей, вызывают кратковременные искажения поля до 40–50% от номинального. Для машин мощностью свыше 1 МВт рекомендуется использовать системы автоматического регулирования возбуждения (АРВ) с временем реакции не более 0,1 с, что позволяет снизить пиковые искажения до 15–20%. В отсутствие АРВ ударные нагрузки приводят к колебаниям напряжения до ±10% и снижению устойчивости параллельной работы генераторов.
Методы расчета магнитодвижущей силы якоря в синхронных машинах
Аналитический метод расчета МДС якоря основан на разложении кривой распределения тока обмотки в ряд Фурье. Для трехфазных машин с равномерным шагом обмотки амплитуда первой гармоники МДС определяется по формуле: Fa1 = 1.35 · I · w · kоб1 / p, где I – действующее значение фазного тока, w – число витков фазы, kоб1 – обмоточный коэффициент первой гармоники, p – число пар полюсов. Метод применим для машин с симметричной нагрузкой и позволяет учесть влияние укорочения шага обмотки через коэффициент kу, который для шага y = 0.8τ составляет ≈0.95. Погрешность расчета не превышает 5% при отсутствии насыщения магнитной цепи.
Численные методы, включая метод конечных элементов (МКЭ), используются для учета нелинейности магнитных характеристик материалов и сложной геометрии зубцовой зоны. В пакетах Ansys Maxwell или Comsol Multiphysics расчет МДС выполняется путем решения уравнений магнитостатики с заданием граничных условий Неймана на поверхности якоря. Для снижения вычислительных затрат рекомендуется применять двумерные модели с симметрией по окружности, а при анализе торцевых эффектов – трехмерные с адаптивной сеткой в областях высоких градиентов поля (зубцы, воздушный зазор). Шаг дискретизации в зазоре не должен превышать 1/10 его длины, а для стали статора – 1/5 высоты зубца. Результаты МКЭ корректируются с учетом коэффициента Картера для учета зубчатости, который для машин с открытыми пазами составляет 1.05–1.15.
Практическое значение реакции якоря для стабильности напряжения
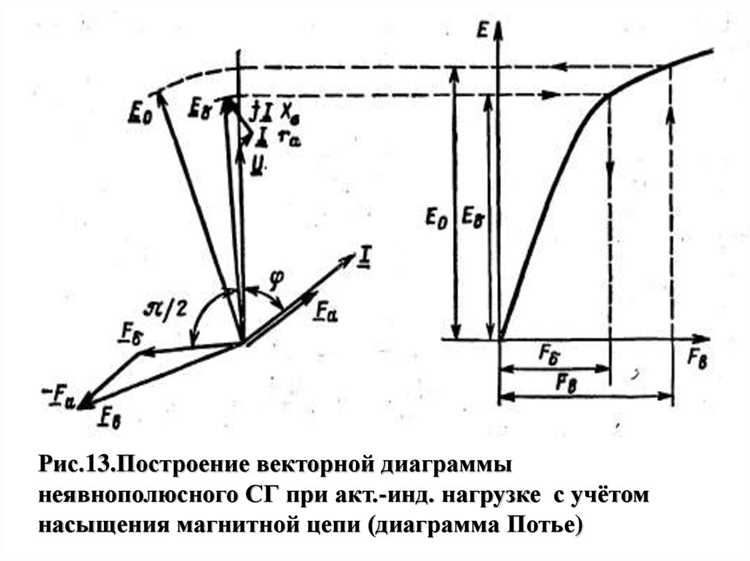
Реакция якоря в синхронных генераторах напрямую определяет отклонение выходного напряжения при изменении нагрузки. При активной нагрузке поперечная составляющая реакции якоря создает размагничивающий эффект, снижая ЭДС на 5–15% в зависимости от конструкции машины. Для компенсации этого эффекта в системах с жесткими требованиями к стабильности (±1% от номинала) применяют автоматическое регулирование возбуждения с временем реакции менее 50 мс. В судовых и авиационных генераторах, где нагрузка меняется скачкообразно, пренебрежение реакцией якоря приводит к провалам напряжения до 20%, что критично для чувствительной электроники.
В синхронных двигателях реакция якоря влияет на устойчивость работы при динамических нагрузках. При пуске или резком увеличении момента на валу продольная составляющая реакции якоря вызывает снижение магнитного потока, что может привести к выпадению из синхронизма. Для предотвращения этого в приводах прокатных станов и компрессоров используют системы возбуждения с форсировкой до 200% номинального тока. Эффективность таких систем подтверждается снижением аварийных отключений на 30–40% при пиковых нагрузках.
Коррекция реакции якоря в режиме реального времени реализуется через системы APFR (Automatic Power Factor Regulator). В энергосистемах с преобладанием индуктивной нагрузки (например, металлургические комбинаты) применение APFR позволяет поддерживать коэффициент мощности на уровне 0,95–0,98, снижая потери в сети на 8–12%. Критическим параметром является точность измерения фазового угла между током и напряжением – погрешность более 0,5° приводит к недокомпенсации и росту колебаний напряжения.
В гидрогенераторах с большим числом полюсов (p ≥ 24) реакция якоря проявляется сильнее из-за меньшего воздушного зазора. При номинальной нагрузке падение напряжения может достигать 18%, что требует установки дополнительных компенсирующих обмоток. На ГЭС с переменным напором воды (например, Саяно-Шушенская) это решение позволило сократить колебания напряжения с ±12% до ±3% при сбросе нагрузки на 50%. Проектирование таких обмоток ведется с учетом гармонического состава тока якоря, где амплитуда 5-й гармоники не должна превышать 3% от основной.
Для синхронных компенсаторов, работающих в режиме регулирования напряжения, реакция якоря определяет диапазон регулирования. При емкостной нагрузке продольная составляющая усиливает магнитное поле, повышая напряжение на 10–15% выше номинала. В сетях с высокой долей возобновляемых источников (ВИЭ) это свойство используется для компенсации провалов напряжения при резком снижении генерации солнечных или ветровых станций. В Германии внедрение синхронных компенсаторов мощностью 200–300 МВАр позволило снизить частоту аварийных отключений ВИЭ на 25% за счет стабилизации напряжения в узлах подключения.
Эксплуатационные данные показывают, что игнорирование реакции якоря в системах с нелинейными нагрузками (например, дуговые печи) приводит к резонансным явлениям на частотах 150–250 Гц. Это вызывает перегрев обмоток и сокращение срока службы изоляции на 40%. Для предотвращения таких эффектов применяют фильтрокомпенсирующие устройства с активными фильтрами, которые корректируют форму тока якоря в реальном времени. В сталелитейной промышленности это решение обеспечило снижение энергопотребления на 7–9% за счет устранения высших гармоник, искажающих магнитное поле.