
Моторчики на 5 вольт часто используются в компактных устройствах, где требуется точное управление скоростью. Стандартные коллекторные двигатели постоянного тока на этом напряжении развивают от 3000 до 15000 об/мин, что не всегда подходит для задач, требующих плавного вращения или низких оборотов. Существует несколько методов регулировки скорости, каждый из которых имеет свои ограничения и области применения.
ШИМ-регулирование – наиболее распространённый способ. Использование микроконтроллера (например, Arduino) с частотой ШИМ 500–2000 Гц позволяет снизить эффективное напряжение на двигателе. При коэффициенте заполнения 50% обороты уменьшатся примерно вдвое, но крутящий момент сохранится. Важно учитывать, что при слишком низком заполнении (менее 20%) двигатель может работать нестабильно из-за недостаточного пускового тока.
Резистивное ограничение – простой, но неэффективный метод. Последовательное подключение резистора номиналом 10–50 Ом снижает напряжение на двигателе, однако большая часть мощности рассеивается в виде тепла. Например, резистор на 20 Ом при токе 200 мА создаст падение напряжения в 4 В, оставив на двигателе всего 1 В. Метод применим только для кратковременного снижения оборотов, так как ведёт к перегреву резистора и потере крутящего момента.
Использование стабилизаторов напряжения (например, LM317) позволяет точно задать выходное напряжение в диапазоне 1,25–5 В. При снижении напряжения до 3 В обороты уменьшатся на 30–40%, но стабилизатор должен выдерживать ток нагрузки (обычно до 1,5 А). Недостаток – потеря мощности на стабилизаторе, что требует установки радиатора при длительной работе.
Для бесшумной работы и высокой точности подойдут драйверы двигателей (например, DRV8833 или L298N). Они поддерживают ШИМ-регулирование и защиту от перегрузок, но увеличивают стоимость и сложность схемы. При выборе метода важно учитывать требования к крутящему моменту, энергоэффективности и стабильности вращения.
Подбор резисторов для ограничения тока и снижения скорости

Для снижения оборотов 5-вольтового моторчика резисторы подключают последовательно с обмоткой. Основной параметр – сопротивление, влияющее на ток и, как следствие, на крутящий момент и скорость. Стандартный моторчик на 5 В потребляет 100–300 мА в зависимости от нагрузки. Чтобы рассчитать резистор, используйте формулу: R = (Uпит - Uмотор) / I, где Uпит – напряжение питания (5 В), Uмотор – рабочее напряжение мотора (указано в даташите), I – желаемый ток.
Пример: моторчик с номинальным током 200 мА и рабочим напряжением 3 В. Для снижения тока до 150 мА резистор рассчитывается так: R = (5 - 3) / 0.15 ≈ 13.3 Ом. Ближайшее стандартное значение – 15 Ом. Мощность резистора определяется по формуле P = I² × R (в данном случае 0.15² × 15 ≈ 0.34 Вт), поэтому выбирайте резистор на 0.5 Вт или выше.
- Резисторы с сопротивлением ниже 10 Ом могут перегреваться из-за высокого тока. Используйте проволочные или керамические резисторы для надежности.
- При подборе учитывайте, что снижение тока уменьшает не только скорость, но и крутящий момент. Для моторов с нагрузкой выбирайте резисторы с запасом по мощности.
- Избегайте резисторов с допуском выше 5% – отклонения сильно влияют на стабильность оборотов.
Если моторчик работает с переменной нагрузкой, резисторы не лучшее решение – они не обеспечивают линейного снижения скорости. В таких случаях эффективнее использовать ШИМ-регуляторы или транзисторные схемы с обратной связью. Однако для простых задач (например, снижение оборотов вентилятора) резисторы – дешевый и быстрый способ.
Практический тест: подключите резистор 22 Ом последовательно с моторчиком на 5 В. Ток упадет примерно на 30–40%, а обороты снизятся пропорционально. Если мотор не запускается, уменьшите сопротивление до 10–15 Ом. Для точной настройки используйте мультиметр в режиме измерения тока.
Важно: резисторы не подходят для моторов с высоким пусковым током (например, коллекторных). В таких случаях применяйте схемы с плавным пуском или специализированные драйверы. Для долговременной работы рассчитывайте резисторы с двойным запасом по мощности, чтобы избежать перегрева и выхода из строя.
Использование ШИМ-регулятора для плавного управления оборотами
ШИМ-регулятор (широтно-импульсная модуляция) – эффективный метод управления оборотами 5-вольтового моторчика за счёт изменения скважности сигнала. Для работы с двигателями постоянного тока подходит модуль на базе микросхемы NE555 или специализированные контроллеры, например, DRV8833, обеспечивающие частоту ШИМ от 1 кГц до 20 кГц. При частоте ниже 1 кГц мотор начинает вибрировать, выше 20 кГц – увеличиваются потери на переключение транзисторов. Оптимальный диапазон для большинства 5-вольтовых моторчиков – 5–10 кГц, где достигается баланс между плавностью хода и КПД.
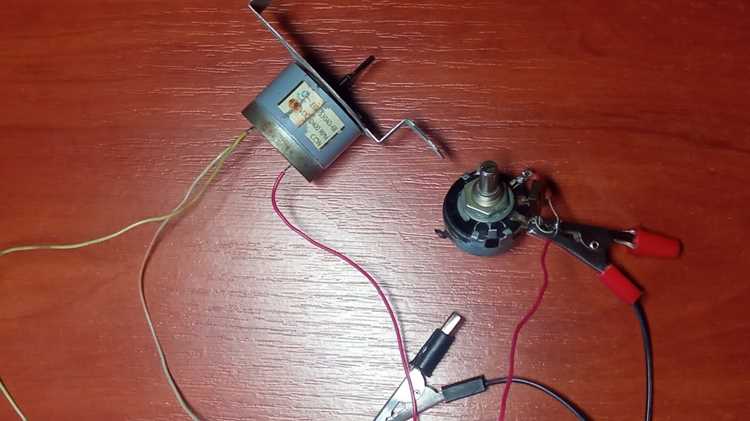
Подключение ШИМ-регулятора требует минимальной обвязки: источник питания 5 В, моторчик и потенциометр для настройки скважности. Для стабильной работы рекомендуется использовать полевой транзистор (например, IRLZ44N) или драйвер с встроенной защитой от обратных токов. При скважности 50% среднее напряжение на моторчике составит 2,5 В, что снизит обороты примерно вдвое. Для точной калибровки используйте осциллограф или мультиметр в режиме измерения постоянного напряжения, сравнивая показания с расчётными значениями.
При реализации ШИМ на микроконтроллере (Arduino, STM32) задайте частоту через регистры таймера: для Arduino Uno – `TCCR1B = TCCR1B & 0b11111000 | 0x02` (частота ~3,9 кГц). Избегайте программного ШИМ на пинах без аппаратной поддержки – это приводит к джиттеру и нестабильной работе мотора. Для снижения электромагнитных помех добавьте LC-фильтр (индуктивность 100 мкГн + конденсатор 100 мкФ) между выходом ШИМ и моторчиком.
Применение стабилизаторов напряжения с пониженным выходом
Стабилизаторы напряжения с фиксированным пониженным выходом – эффективное решение для снижения оборотов 5-вольтовых моторчиков без использования ШИМ или дополнительных резисторов. Микросхемы типа LM7803 или AMS1117-3.3 обеспечивают стабильное напряжение 3–3.3 В, что снижает потребляемый ток и скорость вращения на 30–50% в зависимости от характеристик двигателя. При выборе стабилизатора критически важно учитывать максимальный ток нагрузки: для большинства маломощных моторчиков (до 500 мА) достаточно линейных стабилизаторов, но при токах свыше 1 А рекомендуется использовать импульсные понижающие преобразователи, например, MP2307.
Подключение стабилизатора требует минимальной обвязки: входной и выходной конденсаторы для фильтрации помех. Для LM7803 номиналы конденсаторов составляют 0.33 мкФ на входе и 0.1 мкФ на выходе. При использовании AMS1117-3.3 значения увеличиваются до 10 мкФ (вход) и 22 мкФ (выход) для стабилизации при скачках тока. Неправильный подбор конденсаторов приводит к самовозбуждению схемы или нестабильной работе двигателя, особенно при динамической нагрузке.
Температурный режим стабилизатора напрямую влияет на его надежность. Линейные стабилизаторы рассеивают избыточную мощность в виде тепла: при падении напряжения с 5 В до 3 В и токе 300 мА выделяется 0.6 Вт. Для отвода тепла используют радиаторы или печатные площадки увеличенной площади. Импульсные преобразователи в этом плане эффективнее – КПД достигает 90%, что исключает необходимость в дополнительном охлаждении даже при токах до 2 А.
При работе с коллекторными моторчиками постоянного тока стабилизатор должен выдерживать броски тока при запуске. Например, моторчик с номинальным током 200 мА может потреблять до 1 А в момент старта. Для защиты стабилизатора параллельно выходу устанавливают диод Шоттки (1N5817) или используют схемы с мягким стартом, реализуемые на базе таймера NE555. Без этих мер возможен выход из строя микросхемы из-за превышения допустимого тока.
Для точной настройки оборотов выходное напряжение стабилизатора можно регулировать с помощью делителя напряжения. Например, на базе LM317 с резисторами R1=240 Ом и R2=1.5 кОм получают 3.5 В, что позволяет плавно корректировать скорость вращения. Однако такой подход увеличивает сложность схемы и требует калибровки под конкретный двигатель. Альтернатива – готовые модули с подстроечными резисторами, например, XL6009, которые поддерживают выходное напряжение от 1.25 В до 35 В.
Стабилизаторы с пониженным выходом не подходят для моторчиков с высокими требованиями к динамике, так как снижение напряжения уменьшает крутящий момент. Для задач, где важна стабильность оборотов при переменной нагрузке, лучше использовать ШИМ-регуляторы с обратной связью. Однако в простых устройствах (вентиляторы, маломощные насосы) стабилизаторы обеспечивают достаточную точность и надежность при минимальных затратах.
При выборе стабилизатора проверяйте его параметры по даташиту: минимальное входное напряжение, максимальный ток, диапазон рабочих температур. Например, LM7803 работает при входном напряжении от 5.5 В, что критично при питании от USB (5 В). В таких случаях используют микросхемы с низким падением напряжения (LDO), например, MCP1700, которые стабильно работают при разнице вход/выход всего 0.1 В.
Сборка делителя напряжения на основе транзисторов
Транзисторный делитель напряжения позволяет плавно регулировать обороты 5-вольтового моторчика без потерь мощности, характерных для резистивных схем. Для сборки потребуются биполярный транзистор (например, 2N2222 или BC547) и резисторы номиналом от 1 кОм до 10 кОм. Принцип работы основан на изменении тока базы, что регулирует проводимость коллектор-эмиттер и, соответственно, напряжение на нагрузке.
Схема подключения:
- База транзистора через резистор
R1(1–5 кОм) подключается к источнику управляющего сигнала (например, потенциометру или ШИМ-выходу микроконтроллера). - Эмиттер соединяется с общим проводом (землей).
- Коллектор через моторчик подключается к источнику питания 5 В.
- Для стабилизации работы добавьте конденсатор
100 мкФпараллельно моторчику.
Ключевые параметры для расчета: коэффициент усиления транзистора hFE (у 2N2222 – 100–300) и ток нагрузки. Например, при токе моторчика 200 мА и hFE = 100 ток базы должен быть не менее 2 мА. Резистор R1 рассчитывается по формуле: R1 = (Uупр – 0.7 В) / Iбазы, где Uупр – управляющее напряжение.
Для защиты от обратных ЭДС моторчика установите диод 1N4007 катодом к плюсу питания. При использовании ШИМ-сигнала частотой выше 1 кГц транзистор работает в ключевом режиме, снижая тепловыделение. Измерьте напряжение на моторчике мультиметром – оно должно меняться в диапазоне 0.5–4.5 В при изменении управляющего сигнала.
Выбор подходящих драйверов двигателя с регулировкой скорости

Для 5-вольтовых моторчиков оптимальны драйверы на базе микросхем L298N, DRV8833 или TB6612FNG. L298N выдерживает ток до 2 А на канал, но требует внешних диодов для защиты от обратных ЭДС, а его КПД падает при низких напряжениях из-за падения напряжения на транзисторах (до 1,8 В). DRV8833 компактнее, работает с током до 1,5 А, поддерживает ШИМ-регулировку с частотой до 250 кГц и имеет встроенную защиту от перегрева. TB6612FNG обеспечивает ток до 1,2 А на канал, отличается низким сопротивлением в открытом состоянии (0,5 Ом) и совместим с логикой 3,3 В, что критично для микроконтроллеров типа ESP8266.
При выборе учитывайте: диапазон входного напряжения (например, DRV8833 работает от 2,7 до 10,8 В), возможность плавной регулировки скорости через ШИМ (частота не ниже 20 кГц для бесшумной работы), наличие защиты от короткого замыкания и обратной полярности. Для моторчиков с током до 500 мА подойдет микросхема ULN2003, но она не поддерживает реверсирование. Если требуется высокая точность, выбирайте драйверы с обратной связью по току (например, DRV8871 с встроенным датчиком Холла), но они дороже и сложнее в настройке.
Калибровка механических редукторов для уменьшения оборотов
Механические редукторы – наиболее эффективный способ снижения оборотов 5-вольтовых моторчиков без потери крутящего момента. Оптимальное передаточное отношение для таких систем лежит в диапазоне 1:4–1:20, в зависимости от требуемой скорости и нагрузки. Например, редуктор с передаточным числом 1:10 уменьшит обороты с 10 000 до 1000 об/мин, сохранив при этом 90% исходного момента. Для точной калибровки используйте формулу:
n_вых = n_вх / i, где n_вых – выходные обороты, n_вх – входные обороты, i – передаточное число.
Перед сборкой редуктора проверьте зазоры между шестернями: допустимый люфт не должен превышать 0,1–0,2 мм для пластиковых шестерён и 0,05 мм для металлических. Превышение этих значений приводит к вибрации и ускоренному износу. Для регулировки используйте прокладки из фторопласта толщиной 0,05–0,1 мм или калиброванные шайбы. В таблице ниже приведены рекомендуемые материалы для шестерён в зависимости от нагрузки:
| Тип нагрузки | Материал шестерни | Макс. момент, Н·м |
|---|---|---|
| Лёгкая (до 0,1 Н·м) | Полиацеталь (POM) | 0,15 |
| Средняя (0,1–0,5 Н·м) | Нейлон с наполнителем (PA66-GF30) | 0,6 |
| Тяжёлая (свыше 0,5 Н·м) | Сталь 40Х или латунь ЛС59-1 | 2,0 |
Смазка редуктора критически важна для долговечности. Применяйте консистентные смазки с вязкостью NLGI 1–2 (например, Литол-24 или Mobilgrease XHP 222). Наносите смазку тонким слоем на зубья шестерён, избегая избытка – это снижает КПД на 5–10%. Для высокоскоростных редукторов (свыше 5000 об/мин на входе) используйте маловязкие масла типа И-20А или синтетические аналоги с добавками молибдена.
Калибровку проводите под нагрузкой, близкой к рабочей. Подключите моторчик к источнику 5 В через регулируемый резистор (например, 10 кОм) и измерьте обороты тахометром. Если фактические обороты отличаются от расчётных более чем на 5%, отрегулируйте передаточное число заменой шестерён или изменением межосевого расстояния. Для прецизионных систем используйте микрометрические винты с шагом 0,5 мм.
После сборки проверьте редуктор на шум и нагрев. Допустимый уровень шума – до 50 дБ на расстоянии 10 см, температура корпуса не должна превышать 60°C при непрерывной работе. Если параметры выходят за пределы, увеличьте зазоры или замените смазку на менее вязкую. Для моторчиков с током потребления свыше 500 мА установите дополнительный радиатор на корпус редуктора.


