
В цифровой электронике триггеры – это базовые элементы памяти, способные хранить один бит информации. Их работа основана на двух устойчивых состояниях: логический 0 и логическая 1. Однако не все состояния триггера предназначены для долговременного хранения данных. Ключевую роль играет режим удержания, при котором выходные сигналы остаются неизменными независимо от входных воздействий.
Наиболее распространённые типы триггеров – D-триггеры и JK-триггеры – сохраняют данные в момент активного фронта тактового сигнала. Для D-триггера состояние выхода Q повторяет вход D при переходе тактового сигнала с низкого уровня на высокий (или наоборот, в зависимости от конфигурации). В JK-триггере данные фиксируются при аналогичном фронте, но с дополнительной логикой переключения: комбинация J=1, K=0 устанавливает Q=1, а J=0, K=1 – Q=0. В обоих случаях после фиксации состояния триггер переходит в режим хранения, игнорируя дальнейшие изменения входов до следующего тактового импульса.
Для надёжного сохранения данных критически важно соблюдать временные параметры: время установки (setup time) и время удержания (hold time). Например, в микросхемах серии 74HC74 (D-триггер) время установки составляет 20 нс, а время удержания – 5 нс. Нарушение этих параметров приводит к метастабильности, когда триггер не может однозначно зафиксировать состояние. В высокоскоростных системах используют синхронные триггеры с двойной защёлкой, где данные сначала записываются в промежуточный регистр, а затем переносятся в основной, минимизируя риск ошибок.
В асинхронных схемах, таких как RS-триггеры, данные сохраняются при отсутствии активных сигналов на входах R и S. Однако этот тип триггеров уязвим к гонкам сигналов и не рекомендуется для применения в синхронных системах. Для долговременного хранения без тактового сигнала используют триггеры Шмитта или защёлки с гистерезисом, которые устойчивы к помехам и обеспечивают чёткое переключение между состояниями.
При проектировании схем с триггерами учитывайте следующие рекомендации:
- Используйте синхронные триггеры для систем с тактированием, чтобы избежать метастабильности.
- Проверяйте временные характеристики в даташитах: для FPGA (например, Xilinx Artix-7) время установки может составлять 0,1 нс, а для дискретных микросхем – до 50 нс.
- В схемах с высоким уровнем помех применяйте триггеры с триггером Шмитта на входах или фильтрацию сигналов.
- Для энергонезависимого хранения данных комбинируйте триггеры с EEPROM или флэш-памятью, так как триггеры теряют состояние при отключении питания.
Как определить устойчивое состояние триггера в цифровых схемах
Устойчивое состояние триггера определяется по отсутствию изменений выходных сигналов при стабильных входных условиях. В RS-триггере, например, комбинация R=0, S=0 сохраняет предыдущее состояние (hold), а R=1, S=0 или R=0, S=1 переводит его в устойчивые состояния Q=0 или Q=1 соответственно. Для проверки используйте логический анализатор или осциллограф, фиксируя сигналы на выходах Q и Q̅ при подаче тестовых последовательностей.
В D-триггере устойчивое состояние достигается при синхронизации по фронту тактового сигнала (CLK). Если D=1 и CLK переходит из 0 в 1, выход Q фиксируется в 1 до следующего фронта. Для диагностики подайте на D постоянный уровень и наблюдайте за Q – отсутствие дребезга или самопроизвольных переключений подтвердит устойчивость.
JK-триггеры имеют два устойчивых состояния при J=0, K=0 (хранение) и четыре комбинации, ведущие к переключению. При J=1, K=1 триггер инвертирует выход (toggle), но это состояние не является устойчивым без тактового сигнала. Для проверки подайте J=0, K=0 и убедитесь, что Q не меняется при стабильном CLK. Используйте генератор импульсов с частотой 1–10 кГц для тестирования динамических режимов.
В триггерах с асинхронными входами (PRE – предустановка, CLR – сброс) устойчивость нарушается при активном уровне этих сигналов. Например, в TTL-логике PRE=0 принудительно устанавливает Q=1, а CLR=0 – Q=0, независимо от тактового сигнала. Проверяйте устойчивость, подавая PRE=1, CLR=1 и контролируя выходы при изменении синхронных входов.
Для триггеров на КМОП-логике (например, CD4013) пороговые уровни напряжения критичны: устойчивое состояние гарантируется при VDD ≥ 3 В и отсутствии помех на входах. Измерьте напряжение на Q мультиметром – при устойчивом состоянии оно должно соответствовать логическому уровню (0 В или VDD) без промежуточных значений. При наличии дрейфа проверьте цепи питания и фильтрацию помех.
В схемах с обратной связью (например, триггер Шмитта) устойчивость зависит от гистерезиса. Подайте на вход линейно изменяющийся сигнал и зафиксируйте моменты переключения Q. Разница между порогами срабатывания (VT+ и VT−) должна быть стабильной. Для 74HC14 типичные значения: VT+ ≈ 2,9 В, VT− ≈ 1,5 В при VCC = 5 В. Отклонения свидетельствуют о неисправности или неправильной нагрузке.
При проектировании цифровых устройств используйте временные диаграммы для анализа устойчивости. В симуляторах (например, LTspice или Proteus) моделируйте поведение триггера при различных комбинациях входов, включая граничные условия. Устойчивое состояние подтверждается, если выходные сигналы остаются неизменными в течение времени, превышающего thold и tsetup для данного типа триггера. Для 74LS74 минимальные значения: tsetup = 20 нс, thold = 5 нс.
Какие сигналы управляют записью данных в RS-триггер
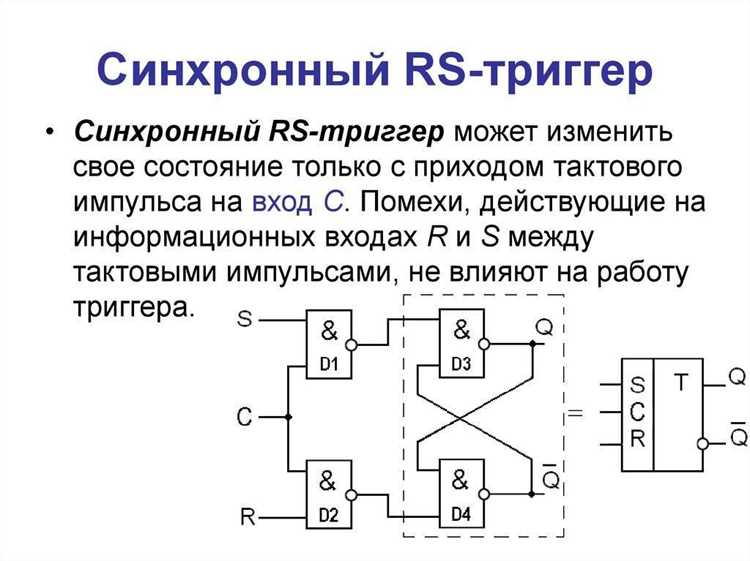
RS-триггер управляется двумя асинхронными сигналами: Set (S) и Reset (R). Логический уровень «1» на входе S устанавливает выход Q в состояние «1», а на входе R – сбрасывает его в «0». Одновременная подача «1» на оба входа приводит к неопределённому состоянию, что нарушает стабильную работу схемы. Для корректной записи данных необходимо строго соблюдать условие: S · R = 0.
В синхронных модификациях RS-триггера добавляется тактовый сигнал Clock (C). Запись данных происходит только при активном уровне тактового сигнала (например, «1» для положительного фронта). Входы S и R игнорируются, пока C = 0, что исключает случайные переключения. Такая схема применяется в регистрах и счётчиках, где требуется синхронизация с тактовой частотой.
Для предотвращения метастабильности при переключении рекомендуется использовать триггеры с гистерезисом или схемы подавления дребезга. Входные сигналы должны иметь крутые фронты (время нарастания/спада < 10 нс для КМОП-логики) и стабильные уровни напряжения, соответствующие логическим порогам микросхемы. При проектировании схемы учитывайте задержки распространения сигналов: типовое значение для ТТЛ-триггеров – 10–20 нс, для КМОП – 50–100 нс.
В схемах с обратной связью (например, генераторах импульсов) RS-триггер может самопроизвольно переключаться из-за паразитных связей. Для стабилизации используйте развязывающие конденсаторы (0,1 мкФ) на линиях питания и экранирование сигнальных проводов. При работе на высоких частотах (>1 МГц) применяйте триггеры с малым временем установки (<5 нс) и избегайте длинных проводников на входах S и R.
Почему D-триггер фиксирует информацию по фронту тактового сигнала
В момент перехода CLK через пороговое напряжение (обычно 0.5–0.7 от напряжения питания для КМОП-логики) ведущий триггер фиксирует состояние входа D, а ведомый – передаёт его на выход Q только после завершения фронта. Это исключает неопределённость, возникающую при медленном изменении сигнала на входе, когда уровень CLK долго остаётся в зоне неопределённости (между логическим 0 и 1).
- Минимизация метастабильности: фронтальная синхронизация снижает вероятность попадания триггера в метастабильное состояние, когда выход Q не может стабилизироваться на одном из логических уровней. Время установки (setup time) и удержания (hold time) для D-триггера строго регламентированы – например, для микросхем серии 74HC74 они составляют 20 нс и 5 нс соответственно.
- Совместимость с тактовыми доменами: фронтальная фиксация позволяет синхронизировать данные в разных частях схемы, работающих от одного тактового сигнала. Это критично для конвейерных архитектур, где задержка распространения сигнала между триггерами должна быть меньше периода CLK.
- Устойчивость к джиттеру: фронтальная синхронизация менее чувствительна к временным флуктуациям тактового сигнала, чем уровень-зависимая. Джиттер в 10% от периода CLK (например, 1 нс при частоте 100 МГц) не вызывает ложных срабатываний, если фронт остаётся чётким.
Внутренняя схема D-триггера использует обратные связи и логические элементы для блокировки входа D после фиксации данных. Например, в триггере на основе двух инверторов и передающих вентилей (transmission gates) при высоком уровне CLK вход D подключается к ведущему триггеру, а при низком – отключается, предотвращая изменение записанных данных до следующего фронта.
Фронтальная синхронизация также упрощает расчёт временных характеристик схемы. Время задержки распространения (propagation delay) для D-триггера измеряется от фронта CLK до изменения выхода Q и составляет, например, 15 нс для 74LS74. Это позволяет точно прогнозировать задержки в цепочках триггеров и избегать гонок сигналов (race conditions).
Для надёжной работы D-триггера рекомендуется:
- Обеспечивать минимальное время установки и удержания, указанное в даташите. Например, для SN74AHC74 при напряжении питания 5 В setup time = 5 нс, hold time = 1 нс.
- Использовать тактовый сигнал с крутыми фронтами (время нарастания/спада < 10% от периода). Для частоты 50 МГц фронт должен быть не более 2 нс.
Как работает хранение бита в JK-триггере при разных комбинациях входов
JK-триггер – единственный из базовых триггеров, способный обрабатывать все четыре логические комбинации входов без неопределённых состояний. Его работа определяется таблицей истинности, где ключевую роль играют сигналы на входах J (установка) и K (сброс), а также тактовый импульс (CLK). Хранение данных происходит только при J=0 и K=0: на фронте тактового сигнала текущее состояние триггера (Q) сохраняется без изменений. Это режим «хранения», критичный для построения регистров и счётчиков.
- J=0, K=0: Состояние
Qостаётся неизменным. Пример: еслиQ=1, на следующем такте сохранится1. - J=1, K=0: Триггер устанавливается в
1независимо от предыдущего состояния. Используется для принудительной записи. - J=0, K=1: Триггер сбрасывается в
0. Применяется для очистки данных. - J=1, K=1: Триггер инвертирует текущее состояние (
Q→¬Q). Режим «переключения» (toggle), основа для построения счётчиков по модулю 2.
Для надёжного хранения данных в JK-триггере необходимо учитывать временные параметры сигналов. Входы J и K должны быть стабильны за время setup time (обычно 5–20 нс) до фронта CLK и оставаться неизменными в течение hold time (1–10 нс) после него. Нарушение этих условий приводит к метастабильности – неопределённому состоянию, которое может сохраняться до нескольких микросекунд. В синхронных схемах рекомендуется использовать триггеры с master-slave архитектурой, где данные фиксируются на двух последовательных тактах, исключая гонки сигналов.
При проектировании схем на JK-триггерах избегайте подачи J=1, K=1 без тактового сигнала – это приводит к неконтролируемым переключениям (дребезгу). Для стабилизации используйте RC-цепи на входах или дополнительные логические элементы, блокирующие паразитные импульсы. В микроконтроллерах и ПЛИС JK-триггеры часто эмулируются через D-триггеры с обратной связью, так как их поведение проще синтезировать в HDL-коде (например, Q_next = (J & ~Q) | (~K & Q)).
Какие режимы работы T-триггера позволяют сохранять или инвертировать данные
T-триггер (Toggle-триггер) функционирует в двух основных режимах: хранения и инверсии состояния. Выбор режима зависит от сигнала на входе T и тактового импульса. В статическом состоянии без тактового сигнала триггер сохраняет текущее значение, что обеспечивает энергонезависимое хранение данных в синхронных схемах.
Режим сохранения данных активируется при подаче логического 0 на вход T. В этом случае при поступлении тактового импульса (фронта или спада, в зависимости от типа триггера) состояние выхода Q остаётся неизменным. Пример: если Q=1, то после тактового импульса Q останется равным 1. Этот режим критичен для построения регистров и счётчиков, где требуется фиксация промежуточных результатов.
- Синхронный T-триггер: изменяет состояние только по фронту/спаду тактового сигнала. При T=0 выход Q не меняется, при T=1 – инвертируется.
- Асинхронный T-триггер: реагирует на изменение T немедленно, без тактового сигнала. Режим хранения возможен только при T=0, инверсия – при T=1.
Режим инверсии включается при подаче логической 1 на вход T. На каждом тактовом импульсе выход Q меняет своё состояние на противоположное: если Q=0, то становится 1, и наоборот. Этот механизм лежит в основе работы двоичных счётчиков и делителей частоты. Например, в счётчике Джонсона инверсия состояния на каждом такте обеспечивает последовательное переключение выходов.
Для практической реализации важно учитывать временные характеристики:
- Setup time (время установки): минимальный интервал до тактового фронта, в течение которого сигнал T должен быть стабилен. Для КМОП-триггеров серии 74HC – не менее 5 нс.
- Hold time (время удержания): период после тактового фронта, в течение которого T не должен меняться. Обычно 0–2 нс.
- Propagation delay (задержка распространения): время реакции выхода на изменение T. Для TTL-триггеров – 10–20 нс.
Нарушение этих параметров приводит к метастабильности или ложным срабатываниям.
При проектировании схем с T-триггерами рекомендуется:
- Использовать синхронные триггеры для повышения помехоустойчивости.
- Подключать подтягивающие резисторы (1–10 кОм) к входу T, если он может оставаться неподключённым.
- Ограничивать частоту тактовых импульсов значением, не превышающим 1/(2×propagation delay).
- Применять триггеры с триггерным входом (например, 74LS74) для каскадного соединения счётчиков.
В микроконтроллерах режим T-триггера эмулируется программно с помощью команд XOR или битовых операций, что позволяет экономить аппаратные ресурсы.
Как проверить состояние триггера с помощью логического анализатора

Анализируйте временные диаграммы: проверьте соответствие сигналов на Q и Q̅ после активного фронта CLK – при правильной работе они должны быть инверсны. Для T-триггеров убедитесь, что переключение происходит только при высоком уровне на входе T во время фронта тактового сигнала. При сбоях ищите нарушения временных параметров: setup time (для 74HC74 – 20 нс) и hold time (5 нс). Используйте маркеры анализатора для измерения задержек между сигналами – расхождения более 10% от паспортных значений указывают на неисправность или помехи.
Какие ошибки приводят к потере данных в триггерах и как их избежать
Основная причина потери данных в триггерах – нестабильность тактового сигнала. Если фронт или спад тактового импульса не соответствует требованиям временных характеристик триггера (например, время установки tsu или удержания th), данные фиксируются в неопределённом состоянии. Для D-триггеров минимальное tsu составляет 1–5 нс в зависимости от технологии (например, 74HC74 требует 20 нс при 4,5 В). Решение: используйте кварцевые генераторы с низким джиттером (<0,5 нс) и проверяйте временные параметры в даташитах.
Метастабильность возникает при асинхронном изменении входных данных относительно тактового сигнала. Вероятность метастабильного состояния растёт экспоненциально с уменьшением времени разрешения tres. Для снижения риска применяйте двухступенчатые триггеры (например, схемы с двойной синхронизацией) или увеличивайте тактовую частоту, чтобы tres превышало 2–3 периода тактового сигнала. В FPGA используйте выделенные синхронизирующие цепи (например, Xilinx IDDR или Altera ALTDDIO).
Электрические помехи и некорректное питание – третья ключевая проблема. Шум на шине питания свыше 100 мВ может вызвать ложное срабатывание триггера, особенно в КМОП-схемах с высоким входным импедансом. Минимизируйте длину проводников тактового сигнала (максимум 5 см для частот >10 МГц), используйте развязывающие конденсаторы 0,1 мкФ на каждый триггер и экранируйте критические цепи. В высокоскоростных системах применяйте дифференциальные пары (LVDS) для тактовых сигналов.


