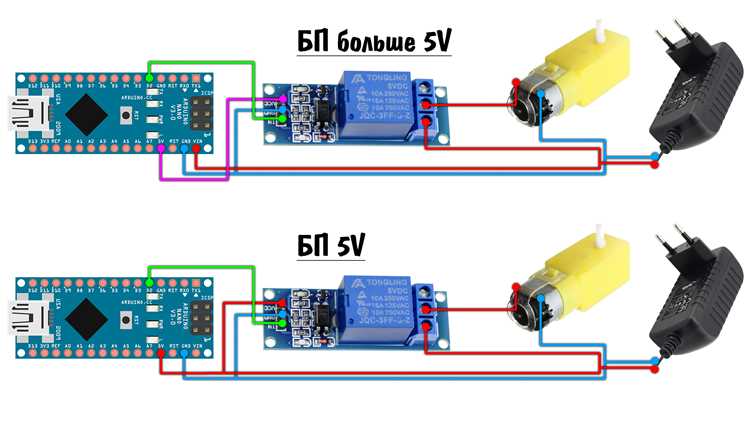
Для управления коллекторным моторчиком постоянного тока (например, DC 6V 15000 RPM) через Arduino потребуется драйвер двигателя – L298N или TB6612FNG. Эти микросхемы обеспечивают ток до 2А на канал и защиту от обратных токов, что критично при работе с индуктивной нагрузкой. Без драйвера Arduino не сможет напрямую запитать мотор из-за ограничения по току (40 мА на пин) и отсутствия защиты от ЭДС самоиндукции.
Перед подключением проверьте напряжение питания моторчика. Если оно превышает 5V, используйте внешний источник питания для драйвера (например, 9V батарею или 12V блок питания). Соедините GND Arduino с GND драйвера и источника питания – это обязательное условие для стабильной работы. Для управления скоростью подключите PWM-пин (например, D3) к входу ENA драйвера, а направление вращения задавайте через IN1 и IN2.
В коде используйте библиотеку Arduino IDE без дополнительных зависимостей. Для плавного старта мотора примените analogWrite() с постепенным увеличением значения от 0 до 255. Избегайте резких переключений направления – это создает пиковые нагрузки на драйвер. Для отладки подключите мультиметр в режиме измерения тока и контролируйте потребление: превышение 1.5А на канал требует радиатора для драйвера.
Если мотор не запускается, проверьте:
– правильность подключения питания (полярность, напряжение);
– наличие сигнала на управляющих пинах (логический анализатор или светодиод);
– отсутствие короткого замыкания на плате.
Для длительной работы используйте конденсаторы 100 мкФ на входе питания драйвера и 0.1 мкФ параллельно мотору для подавления помех.
Подключение моторчика к Arduino: пошаговая инструкция
Для подключения коллекторного моторчика постоянного тока (DC) к Arduino потребуется драйвер двигателя, так как плата не обеспечивает достаточный ток для питания мотора напрямую. Наиболее распространённый вариант – модуль на базе микросхемы L298N или L293D. Эти драйверы поддерживают ток до 2 А (L298N) и 600 мА (L293D) на канал, что подходит для большинства небольших моторов на 3–12 В.
Схема подключения мотора через L298N:
- Питание мотора (5–12 В) подавайте на клемму +12V и GND модуля. Не используйте питание от Arduino – это выведет плату из строя.
Если мотор вращается не в ту сторону, поменяйте местами провода на клеммах OUT1 и OUT2 или инвертируйте сигналы на IN1 и IN2 в коде. Для остановки мотора установите оба управляющих пина в LOW или отключите ENA (подайте на него LOW).
Пример кода для управления мотором через L298N:
const int IN1 = 8;
const int IN2 = 9;
const int ENA = 10;
void setup() {
pinMode(IN1, OUTPUT);
pinMode(IN2, OUTPUT);
pinMode(ENA, OUTPUT);
}
void loop() {
// Вращение вперед на полной скорости
digitalWrite(IN1, HIGH);
digitalWrite(IN2, LOW);
analogWrite(ENA, 255);
delay(2000);
// Остановка
digitalWrite(IN1, LOW);
digitalWrite(IN2, LOW);
delay(1000);
// Вращение назад на 50% скорости
digitalWrite(IN1, LOW);
digitalWrite(IN2, HIGH);
analogWrite(ENA, 128);
delay(2000);
}
Для сервоприводов (SG90, MG996R) подключение проще: они требуют только одного сигнального провода, питания 5 В и земли. Сигнальный провод подключите к любому цифровому пину Arduino (например, D3). В коде используйте библиотеку Servo.h:
#include <Servo.h>
Servo myservo;
void setup() {
myservo.attach(3);
}
void loop() {
myservo.write(90);  // Угол 90 градусов
delay(1000);
myservo.write(0);   // Угол 0 градусов
delay(1000);
}
Типичные ошибки при подключении:
- Использование питания мотора от Arduino – приводит к перегреву и выходу платы из строя.
- Отсутствие конденсаторов (100 мкФ) на питании драйвера – вызывает нестабильную работу мотора.
- Неправильная полярность подключения мотора – может сжечь драйвер.
- Игнорирование токоограничения на драйверах шаговых моторов – ведёт к перегреву и повреждению микросхемы.
Какие компоненты понадобятся для подключения моторчика
Моторчик постоянного тока с рабочим напряжением 3–6 В – стандартный вариант для большинства проектов. Если требуется высокая точность управления, например, в робототехнике, лучше выбрать сервопривод или шаговый двигатель. Для простых задач (вентилятор, колесо) подойдет коллекторный моторчик с током потребления до 500 мА. Избегайте моторов с током выше 1 А без дополнительного драйвера.
Драйвер двигателя – обязательный компонент, если мотор потребляет больше 20 мА или требует реверсивного управления. Самый распространенный вариант – микросхема L298N, поддерживающая ток до 2 А на канал. Альтернатива – модуль TB6612FNG, более компактный и эффективный, но с меньшим максимальным током (1,2 А). Для маломощных моторов (до 100 мА) можно обойтись транзистором, например, 2N2222, но это ограничит функциональность.
Источник питания зависит от типа мотора. Для маломощных двигателей (3–5 В) достаточно питания от USB-порта Arduino. Если мотор требует 6–12 В, используйте внешний блок питания или батарейный отсек с соответствующим напряжением. Никогда не запитывайте мотор напрямую от пинов Arduino – это приведет к перегрузке и выходу платы из строя. Для автономных проектов подойдут литий-полимерные аккумуляторы на 3,7 В или батарейки типа AA.
Макетная плата и соединительные провода (джамперы) нужны для сборки схемы без пайки. Выбирайте провода с сечением не менее 0,2 мм² для моторов с током до 1 А. Для более мощных двигателей используйте провода толще или припаивайте соединения напрямую. Макетная плата должна быть рассчитана на ток не менее 1 А, чтобы избежать перегрева контактов.
Диод 1N4007 или аналогичный – необходим для защиты схемы от обратных токов, возникающих при работе мотора. Подключается параллельно мотору в обратной полярности. Без диода индуктивные выбросы могут повредить драйвер или Arduino. Для сервоприводов и шаговых двигателей диод не требуется, так как они имеют встроенную защиту.
Резисторы (220–1000 Ом) могут понадобиться для ограничения тока на управляющих пинах драйвера, если это указано в его документации. В большинстве случаев для L298N или TB6612FNG резисторы не нужны, но для транзисторных схем они обязательны. Проверяйте datasheet используемого компонента, чтобы избежать ошибок в расчетах.
Дополнительные компоненты зависят от задачи. Для регулировки скорости мотора используйте потенциометр (10 кОм) или энкодер. Если требуется обратная связь, подключите датчик Холла или энкодер с разрешением не менее 20 импульсов на оборот. Для проектов с высокой нагрузкой установите радиатор на драйвер двигателя, особенно если ток превышает 1 А.
Как выбрать подходящий драйвер для управления мотором
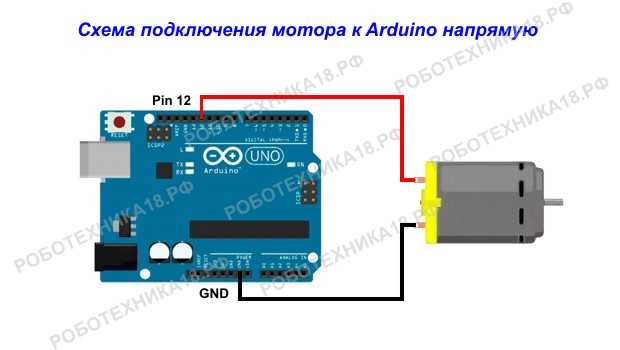
Первым критерием выбора драйвера становится тип мотора. Для коллекторных двигателей постоянного тока (DC) подойдут драйверы на базе микросхем L298N, TB6612FNG или DRV8871. Шаговые двигатели требуют специализированных драйверов: A4988, DRV8825 или TMC2208 для биполярных, ULN2003 – для униполярных. Сервоприводы управляются напрямую через ШИМ-сигнал Arduino, но для высокомощных моделей понадобятся внешние усилители тока.
Максимальный ток мотора определяет выбор драйвера по силовой части. L298N выдерживает до 2 А на канал, TB6612FNG – до 1,2 А, DRV8871 – до 3,6 А. Для шаговых двигателей A4988 рассчитан на 2 А, DRV8825 – на 2,5 А, TMC2208 – на 2 А с возможностью микрошагового режима. Превышение тока приведёт к перегреву и выходу драйвера из строя.
Напряжение питания мотора должно соответствовать диапазону драйвера. L298N работает от 5 до 46 В, TB6612FNG – от 2,7 до 5,5 В, DRV8871 – до 45 В. Шаговые драйверы A4988 и DRV8825 поддерживают от 8 до 35 В, TMC2208 – до 36 В. Низковольтные драйверы не подойдут для моторов на 24 В, а высоковольтные – для маломощных устройств на 3,3 В.
Режим управления влияет на функциональность. Драйверы для DC-моторов поддерживают реверсирование и ШИМ-регулировку скорости. Шаговые драйверы обеспечивают микрошаговый режим (до 1/32 шага у DRV8825), что критично для точного позиционирования. TMC2208 дополнительно снижает шум за счёт технологии StealthChop. Сервоприводы требуют только ШИМ-сигнала с частотой 50 Гц.
Тепловые характеристики драйвера важны при длительной работе. L298N нуждается в радиаторе при токах свыше 1 А, DRV8871 имеет встроенную защиту от перегрева. Шаговые драйверы A4988 и DRV8825 перегреваются без активного охлаждения при нагрузке выше 1,5 А. TMC2208 эффективнее рассеивает тепло за счёт улучшенной топологии микросхемы.
Совместимость с Arduino зависит от логического уровня сигналов. Большинство драйверов работают с 5-вольтовой логикой, но TB6612FNG и некоторые версии TMC2208 требуют 3,3 В. Проверяйте документацию: неправильное напряжение на управляющих пинах выведет драйвер из строя. Для гальванической развязки используйте оптопары или специализированные модули, например, ISO7221.
Дополнительные функции расширяют возможности. Драйверы с обратной связью по току (DRV8871) защищают от перегрузок. TMC2208 поддерживает диагностику через UART, что упрощает отладку. Модули с встроенными конденсаторами (L298N) снижают помехи. Для роботизированных систем выбирайте драйверы с защитой от короткого замыкания и обратной полярности.
Цена и доступность варьируются в зависимости от характеристик. L298N стоит 100–300 рублей, TB6612FNG – 200–500 рублей, DRV8871 – 150–400 рублей. Шаговые драйверы: A4988 – 150–300 рублей, DRV8825 – 250–500 рублей, TMC2208 – 500–1000 рублей. Покупайте у проверенных поставщиков: подделки часто не соответствуют заявленным параметрам.
Схема подключения моторчика к Arduino через транзистор
При программировании используйте команду digitalWrite(pin, HIGH) для открытия транзистора и запуска моторчика. Для плавного управления скоростью подключите моторчик через ШИМ-пин Arduino и применяйте analogWrite(pin, значение), где значение варьируется от 0 до 255. Убедитесь, что выбранный пин поддерживает ШИМ (на платах Uno это пины 3, 5, 6, 9, 10, 11).
Транзисторы Дарлингтона (например, TIP120) подойдут для двигателей с током до 5 А, но требуют большего тока базы. В этом случае уменьшите резистор базы до 100–220 Ом. Для реверсивного управления используйте Н-мост (например, L298N), так как одиночный транзистор не позволяет менять полярность напряжения на моторчике.
Перед подачей питания проверьте полярность подключения моторчика и транзистора. Ошибка приведёт к короткому замыканию или повреждению компонентов. Для тестирования используйте мультиметр в режиме измерения напряжения: при подаче сигнала на базу транзистора на коллекторе должно появиться напряжение, близкое к питанию моторчика.
Настройка ШИМ-сигнала для регулировки скорости вращения
Для плавного разгона или торможения мотора применяйте постепенное изменение ШИМ-значения в цикле. Пример кода для разгона от 0 до 255 за 2 секунды:
for (int i = 0; i <= 255; i++) {
analogWrite(9, i);
delay(8); // 2000 мс / 256 шагов ≈ 8 мс на шаг
}
TCCR1B = TCCR1B & 0b11111000 | 0x01; // Частота 31.37 кГц
| Таймер | Частота по умолчанию (Гц) | |
|---|---|---|
| Timer0 | 5, 6 | 980 |
| Timer1 | 9, 10 | 490 |
| Timer2 | 3, 11 | 490 |
attachInterrupt(digitalPinToInterrupt(2), countPulses, RISING);
Сравнивайте фактическую скорость (импульсов/сек) с заданной и корректируйте ШИМ-значение в реальном времени.
Программирование базового кода для запуска мотора
Для управления мотором через Arduino потребуется библиотека AFMotor (для драйверов на базе L293D) или Servo (для сервоприводов). Установите нужную через менеджер библиотек IDE: Скетч → Подключить библиотеку → Управлять библиотеками. В поиске введите название и нажмите "Установить".
Минимальный код для запуска коллекторного мотора с драйвером L298N:
- Объявите пины управления:
const int in1 = 9; const int in2 = 10; - В
setup()настройте пины как выходы:pinMode(in1, OUTPUT); pinMode(in2, OUTPUT); - В
loop()задайте направление вращения:- По часовой стрелке:
digitalWrite(in1, HIGH); digitalWrite(in2, LOW); - Против часовой:
digitalWrite(in1, LOW); digitalWrite(in2, HIGH); - Остановка:
digitalWrite(in1, LOW); digitalWrite(in2, LOW);
- По часовой стрелке:
Для ШИМ-регулировки скорости используйте функцию analogWrite() на пине с поддержкой ШИМ (обозначены символом ~ на плате). Пример для пина 9:
analogWrite(9, 150); // Скорость 150 из 255 (58%)
Не все пины поддерживают ШИМ – проверьте документацию к вашей модели Arduino.
Если мотор не реагирует, проверьте:
- Наличие внешнего питания (напряжение должно соответствовать спецификации мотора).
- Подключение
GNDArduino и драйвера к общей земле. - Корректность назначения пинов в коде.
Для сервоприводов используйте библиотеку Servo. Подключите сигнальный провод к пину (например, 6), питание к 5V Arduino (для маломощных серв), землю к GND. Пример кода:
#include <Servo.h>
Servo myservo;
void setup() {
myservo.attach(6);
}
void loop() {
myservo.write(90);  // Поворот на 90°
delay(1000);
}
Избегайте блокирующих задержек (delay()) в основном цикле – они мешают обработке других задач. Вместо этого используйте millis() для неблокирующего управления. Пример:
unsigned long previousMillis = 0;
const long interval = 1000;
void loop() {
unsigned long currentMillis = millis();
if (currentMillis - previousMillis >= interval) {
previousMillis = currentMillis;
// Код управления мотором здесь
}
}
Serial.print("IN1: ");
Serial.println(digitalRead(in1));
Это поможет выявить ошибки в логике работы программы.
Проверка работы моторчика и устранение типичных ошибок
После подключения моторчика к Arduino запустите тестовый скетч с минимальной нагрузкой: подавайте ШИМ-сигнал на 30–50% мощности (значение 77–128 для analogWrite) и наблюдайте за реакцией. Если мотор не вращается, проверьте полярность подключения – перепутанные "+" и "−" на драйвере (например, L298N) или самом моторчике блокируют работу. Измерьте мультиметром напряжение на клеммах мотора: при подаче сигнала оно должно соответствовать расчётному (например, 5 В для питания от USB или 12 В от внешнего источника). Отсутствие напряжения указывает на неисправность драйвера или неправильно выбранные пины Arduino (например, использование цифрового вместо ШИМ).
Типичные ошибки: дребезг мотора при старте – добавьте конденсатор 100 мкФ между "+" и "−" питания мотора; перегрев драйвера – снизьте ток нагрузки или установите радиатор на микросхему (например, для L298N максимальный ток 2 А без охлаждения); нестабильная работа – проверьте заземление Arduino и внешнего источника питания (общий GND обязателен). Если мотор вращается рывками, увеличьте частоту ШИМ (например, до 31 кГц для библиотеки PWM.h) или замените провода на экранированные. При использовании внешнего питания убедитесь, что его напряжение не превышает допустимое для мотора (обычно ±10% от номинала).