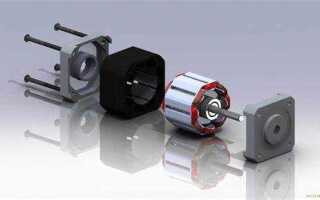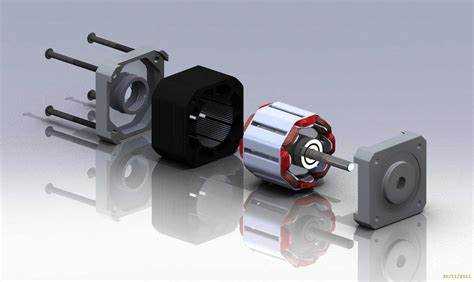
Шаговые двигатели с тормозом – это специализированные электромеханические устройства, сочетающие точное позиционирование с функцией фиксации ротора в заданном положении. В отличие от стандартных шаговых двигателей, они оснащены встроенным электромагнитным или механическим тормозом, который активируется при отключении питания. Это исключает произвольное смещение вала под действием внешних нагрузок, что критично для оборудования с вертикальным перемещением (например, подъемные механизмы, станки с ЧПУ) или систем, требующих мгновенной остановки (робототехника, медицинские устройства).
Принцип работы основан на взаимодействии двух ключевых компонентов: шагового двигателя и тормозного механизма. Ротор двигателя перемещается дискретными шагами (обычно 1,8° или 0,9° на шаг) за счет последовательного переключения обмоток статора, управляемых драйвером. Тормоз, как правило, представляет собой фрикционную муфту с электромагнитным приводом: при подаче напряжения на катушку тормоза (обычно 24 В DC) он отпускает вал, а при снятии питания – сжимает дисковые пластины под действием пружины, создавая усилие фиксации до 10–50 Н·м в зависимости от модели. Время срабатывания тормоза составляет 10–50 мс, что обеспечивает быструю реакцию системы.
Для корректной работы шагового двигателя с тормозом необходимо учитывать несколько параметров. Во-первых, совместимость напряжений: обмотки двигателя и катушка тормоза часто запитываются от разных источников (например, 48 В для двигателя и 24 В для тормоза). Во-вторых, последовательность включения: тормоз должен отпускаться до подачи тока на обмотки двигателя, иначе возможны механические повреждения. В-третьих, тепловые режимы: длительная работа тормоза в зажатом состоянии приводит к перегреву, поэтому для статических нагрузок рекомендуется использовать двигатели с повышенным моментом удержания или дополнительные механические стопоры.
При выборе шагового двигателя с тормозом обращайте внимание на следующие характеристики:
- Момент удержания тормоза – должен превышать максимальный момент нагрузки на 20–30% для компенсации вибраций и динамических нагрузок.
- Частота срабатывания – для высокодинамичных систем (например, упаковочные машины) выбирайте модели с временем отпускания тормоза менее 20 мс.
- Степень защиты – в условиях запыленности или влажности (IP65 и выше) используйте герметичные исполнения с уплотнительными кольцами.
Типовые области применения: автоматизированные складские системы, медицинские томографы, 3D-принтеры с вертикальной осью Z, промышленные роботы-манипуляторы.
Как работает шаговый двигатель с тормозом: принцип действия
Шаговый двигатель с тормозом объединяет две ключевые функции: прецизионное позиционирование и фиксацию ротора в заданном положении. Тормозной механизм, как правило, электромагнитный, активируется при снятии питания с обмоток двигателя. В рабочем режиме ток подаётся на обмотки статора, создавая магнитное поле, которое поворачивает ротор на заданный угол (шаг), а тормоз удерживается в отключённом состоянии за счёт отдельного управляющего сигнала. При отключении питания пружинный механизм тормоза прижимает фрикционные диски к ротору, предотвращая его произвольное смещение под действием внешних нагрузок или вибраций. Типичное время срабатывания тормоза – 50–200 мс, что критично для систем с высокими требованиями к безопасности.
Конструктивно тормоз интегрируется в заднюю крышку двигателя и состоит из электромагнита, пружинного блока и фрикционных элементов. При подаче напряжения на катушку тормоза (обычно 24 В DC) магнитное поле втягивает якорь, освобождая ротор. В аварийных режимах или при пропадании питания тормоз срабатывает автоматически, обеспечивая удержание нагрузки без дополнительных затрат энергии. Для двигателей с высоким крутящим моментом (свыше 5 Н·м) применяют тормоза с двойным фрикционным контуром, что увеличивает надёжность фиксации. Важно учитывать, что износ фрикционных накладок зависит от частоты срабатываний – при интенсивной эксплуатации рекомендуется замена каждые 1–2 млн циклов.
Управление шаговым двигателем с тормозом требует синхронизации сигналов: сначала подаётся питание на тормоз для его отключения, затем – импульсы на обмотки двигателя. Задержка между этими операциями должна составлять не менее 50 мс для гарантированного освобождения ротора. В системах с обратной связью (например, с энкодером) тормоз может использоваться как дополнительный элемент безопасности при превышении допустимой скорости или потере сигнала управления. Для снижения шума и вибраций при срабатывании тормоза применяют демпфирующие прокладки или специальные покрытия фрикционных дисков, например, на основе композитов с графитом.
Основные компоненты шагового двигателя с тормозным механизмом
Ротор шагового двигателя с тормозом изготавливается из магнитотвердых материалов, чаще всего сплавов неодим-железо-бор (NdFeB) с коэрцитивной силой от 800 до 1200 кА/м. Для повышения точности позиционирования применяют многополюсные конструкции – до 50 пар полюсов на роторе диаметром 42 мм. Тормозной механизм интегрируется непосредственно в заднюю крышку двигателя, что сокращает осевые габариты на 15–20% по сравнению с внешними тормозами.
Статор состоит из шихтованного пакета электротехнической стали толщиной 0,35–0,5 мм с зубцами, на которые наматываются обмотки. В двигателях с тормозом используют двух- или четырехфазные схемы с бифилярной намоткой для снижения индуктивности на 30–40%. Обмотки пропитываются эпоксидными компаундами с теплопроводностью не ниже 1,2 Вт/(м·К) для предотвращения локальных перегревов при удержании тормозом.
Тормозной механизм представляет собой электромагнитную муфту с фрикционными дисками из спеченных материалов на основе меди и графита (например, CuSn10-C). Коэффициент трения пары сталь-фрикционный материал составляет 0,35–0,45 при давлении 0,5–0,8 МПа. Пружины тормоза рассчитываются на усилие удержания, превышающее номинальный момент двигателя в 1,5–2 раза, что исключает проскальзывание при динамических нагрузках.
Датчик положения ротора в системах с замкнутым контуром управления – энкодер или резольвер – монтируется на валу со стороны, противоположной тормозу. Для шаговых двигателей с тормозом предпочтительны инкрементальные энкодеры с разрешением 1000–4000 импульсов на оборот, обеспечивающие точность позиционирования ±0,09°. В условиях вибрации применяют энкодеры с дифференциальными сигналами (A, /A, B, /B) для подавления помех.
Подшипниковый узел шагового двигателя с тормозом комплектуется радиально-упорными подшипниками класса точности P5 или P4 с предварительным натягом 5–10 Н. Для валов диаметром 8–12 мм используют подшипники 6200 или 7200 серии с консистентной смазкой на основе литиевого мыла и присадок MoS₂. Срок службы подшипников при частоте вращения 1000 об/мин достигает 20 000 часов при условии осевой нагрузки не более 30% от радиальной.
Корпус двигателя выполняется из алюминиевого сплава АК12 или АМг6 с анодированием толщиной 20–30 мкм для защиты от коррозии. В моделях с повышенными требованиями к жесткости применяют стальные корпуса из стали 20 с цинковым покрытием. Крепежные отверстия располагаются по стандарту NEMA или IEC, но с дополнительными посадочными местами для фиксации тормозного механизма без смещения оси вращения.
Электронный блок управления тормозом включает силовой ключ на MOSFET-транзисторах с напряжением сток-исток не менее 100 В и током до 10 А, а также схему защиты от перенапряжений на TVS-диодах. Время срабатывания тормоза при отключении питания не превышает 10 мс, что достигается за счет форсированного разряда обмотки через диод Шоттки. Для двигателей мощностью свыше 100 Вт рекомендуется использовать отдельный источник питания тормоза с напряжением 24 В для стабильности удерживающего момента.
Как формируется магнитное поле в обмотках шагового двигателя
Магнитное поле в обмотках шагового двигателя возникает при подаче импульсного тока на катушки статора. Каждая обмотка представляет собой катушку с определённым числом витков, намотанных на ферромагнитный сердечник. При протекании тока через обмотку вокруг неё формируется магнитное поле, направление которого определяется правилом буравчика. Для двухфазных двигателей используются две пары обмоток, расположенные под углом 90°, а для четырёхфазных – четыре обмотки с шагом 45°, что обеспечивает более плавное вращение ротора.
Величина магнитного поля зависит от силы тока и количества витков в обмотке. Например, при токе 1 А и 100 витках магнитодвижущая сила (МДС) составит 100 А·в. Для повышения эффективности обмотки часто выполняют бифилярными – с двумя проводами, намотанными параллельно, что позволяет быстро менять полярность поля при переключении тока. Важно соблюдать тепловой режим: при превышении допустимой плотности тока (обычно 5–7 А/мм²) обмотки перегреваются, что снижает КПД и ресурс двигателя.
Последовательное переключение тока между обмотками создаёт вращающееся магнитное поле, которое взаимодействует с постоянными магнитами или зубцами ротора. В двигателях с реактивным ротором поле притягивает зубцы, а в гибридных – комбинирует притяжение и отталкивание магнитов. Для точного позиционирования шаговые драйверы формируют ток с ШИМ-модуляцией, регулируя его амплитуду и форму (например, синусоидальную или трапецеидальную), что минимизирует вибрации и повышает точность шага.
Принцип работы тормозного устройства в шаговом двигателе
Тормозное устройство в шаговом двигателе выполняет функцию фиксации ротора в заданном положении при отсутствии управляющего сигнала. Основу конструкции составляет электромагнитный механизм, состоящий из статора с обмоткой и подпружиненного якоря. При подаче напряжения на обмотку тормоза (обычно 24 В или 48 В) создается магнитное поле, притягивающее якорь и освобождающее вал двигателя. При снятии питания пружина возвращает якорь в исходное положение, прижимая его к тормозному диску, что обеспечивает моментальную остановку и удержание ротора.
Типовые значения тормозного момента варьируются от 0,5 Н·м для малогабаритных двигателей до 50 Н·м для промышленных моделей. Критически важно соблюдать соответствие тормозного момента инерционной нагрузке системы – превышение допустимых значений приводит к проскальзыванию диска и износу фрикционных поверхностей. Для двигателей с высокими динамическими нагрузками рекомендуется использовать тормоза с керамическими накладками, выдерживающими до 200 °C без потери эффективности.
Время срабатывания тормоза составляет 10–50 мс в зависимости от конструкции и напряжения питания. Для ускорения отпускания тормоза применяют схемы с форсированным разрядом обмотки через диод или резистор, что сокращает время до 5–10 мс. В системах с частыми циклами «пуск-останов» это снижает нагрев обмотки и продлевает ресурс до 10 млн циклов. При проектировании привода следует учитывать, что задержка отпускания тормоза увеличивает время реакции системы на 15–30%.
Электрическая схема управления тормозом интегрируется с драйвером шагового двигателя. Стандартное решение – подача питания на тормоз через нормально замкнутое реле, размыкающееся при активации двигателя. Для повышения надежности используют гальваническую развязку с помощью оптопар или твердотельных реле. В аварийных режимах (например, при пропадании питания) тормоз срабатывает автоматически, предотвращая неконтролируемое движение нагрузки. Для систем с вертикальным перемещением грузов обязательно применение тормозов с ручным растормаживанием для обслуживания.
Ресурс тормозного устройства напрямую зависит от условий эксплуатации. При работе в запыленных средах или с агрессивными жидкостями рекомендуется использовать герметичные исполнения с классом защиты IP65 и выше. Регулярное техническое обслуживание включает проверку зазора между якорем и диском (допустимое значение – 0,1–0,3 мм) и замену фрикционных накладок при износе более 50%. Для двигателей, работающих в режиме позиционирования с частотой свыше 100 Гц, целесообразно применять тормоза с принудительным охлаждением или снижать рабочий ток на 20–30% от номинального.
При выборе тормоза для шагового двигателя ключевыми параметрами являются: номинальный тормозной момент, время срабатывания, напряжение питания и класс защиты. Для прецизионных применений (например, медицинское оборудование) предпочтительны тормоза с низким уровнем вибрации и шума – менее 50 дБ. В высокоскоростных системах (свыше 3000 об/мин) критично использовать тормоза с динамическим балансированием якоря, чтобы избежать дисбаланса и повышенного износа подшипников двигателя.
Способы управления шагами и фиксацией ротора при остановке
Управление шаговым двигателем с тормозом требует точной синхронизации сигналов возбуждения обмоток и механической фиксации ротора. Основные методы управления шагами включают полношаговый, полушаговый и микрошаговый режимы. В полношаговом режиме одновременно запитываются две обмотки, обеспечивая максимальный момент, но дискретность перемещения составляет 1.8° для стандартных двигателей с 200 шагами на оборот. Полушаговый режим чередует запитку одной и двух обмоток, удваивая разрешение до 0.9°, но снижая момент на 30–40%. Микрошаговый режим использует ШИМ-модуляцию токов в обмотках, позволяя делить шаг на 16, 32 или 64 части, что повышает плавность хода и точность позиционирования до 0.028° при 64 микрошагах на полный шаг.
Фиксация ротора при остановке реализуется двумя способами: электрическим удержанием и механическим тормозом. Электрическое удержание обеспечивается подачей постоянного тока в одну или две обмотки, создавая статический момент до 100% от номинального. Однако этот метод приводит к нагреву обмоток (до 80–120°C при длительной фиксации) и требует активного охлаждения. Механический тормоз, обычно электромагнитный или пружинный, блокирует вал физически, исключая тепловые потери. Типовые тормоза срабатывают за 10–50 мс и выдерживают момент до 5 Н·м для двигателей NEMA 23, но увеличивают габариты и массу системы на 15–25%.
- Полношаговый режим: простая схема управления, высокий момент, но низкое разрешение.
- Полушаговый режим: компромисс между разрешением и моментом, требует сложнее драйвера.
- Микрошаговый режим: максимальная плавность, но снижение момента на 20–50% при высоких коэффициентах деления.
Для выбора оптимального способа фиксации критичны условия эксплуатации. В системах с частыми остановками (например, ЧПУ-станки) предпочтителен механический тормоз, так как он исключает перегрев и снижает энергопотребление. В устройствах с редкими остановками (робототехника, медицинское оборудование) эффективнее электрическое удержание, если допустим нагрев. При комбинированном подходе тормоз активируется только после снижения тока в обмотках до 20–30% от номинала, что продлевает ресурс тормозных колодок на 30–40%.
Драйверы шаговых двигателей (например, DRV8825, TMC2209) поддерживают динамическое переключение режимов управления. Для микрошагового режима рекомендуется использовать драйверы с встроенным интерполятором (TMC5160), который автоматически повышает разрешение до 256 микрошагов на полный шаг без увеличения тактовой частоты контроллера. При фиксации ротора ток удержания можно снижать до 50% от номинала, если момент нагрузки не превышает 60% от статического момента двигателя. Это сокращает энергопотребление на 40% и снижает тепловыделение без потери точности позиционирования.
Взаимодействие ротора и статора при подаче тока на обмотки
Шаговый двигатель с тормозом преобразует электрические импульсы в дискретные угловые перемещения за счёт синхронизированного взаимодействия магнитных полей ротора и статора. При подаче тока на одну из обмоток статора возникает магнитное поле, ось которого совпадает с осью возбуждённой обмотки. Ротор, выполненный из постоянных магнитов или магнитомягкого материала с зубцами, стремится занять положение, при котором его магнитный поток максимально совпадает с полем статора. Угол смещения ротора на один шаг определяется конструкцией: для двигателей с 200 шагами на оборот (1,8° на шаг) зубцы ротора и статора смещены на 1/4 полюсного деления.
Последовательность коммутации обмоток задаёт направление вращения. Например, в четырёхфазном двигателе с биполярным питанием ток подаётся попеременно на пары обмоток (A+, A– → B+, B– → A–, A+ → B–, B+). Каждый переключение тока смещает магнитное поле статора на 90°, вынуждая ротор повернуться на один шаг. Для плавности хода применяют микрошаговое управление, когда ток в обмотках изменяется по синусоидальному закону с фазовым сдвигом 90°, разбивая полный шаг на 4–256 микрошагов. Это снижает вибрации и повышает точность позиционирования до 0,007°.
- Магнитное насыщение: при превышении номинального тока (обычно 1–5 А для двигателей NEMA 17–23) магнитопровод статора насыщается, что приводит к снижению крутящего момента на 30–50%. Рекомендуется использовать драйверы с ограничением тока (например, DRV8825 с регулировкой до 2,5 А) и избегать длительной работы на максимальных токах.
- Гистерезис: в двигателях с магнитомягким ротором (реактивных) остаточная намагниченность зубцов вызывает задержку реакции на 5–15 мкс при смене направления тока. Для минимизации эффекта применяют обмотки с низким сопротивлением (0,5–2 Ом) и драйверы с быстрым переключением (время нарастания тока <1 мкс).
- Демпфирование: при резком останове ротор может «проскакивать» целевую позицию из-за инерции. Тормозной механизм (обычно электромагнитный с усилием 0,5–5 Н·м) фиксирует вал за 10–50 мс после отключения тока, предотвращая смещение на 0,5–2 шага.
Температурный режим критически влияет на взаимодействие ротора и статора. При нагреве обмоток до 80–100°C сопротивление меди увеличивается на 30–40%, что снижает ток и момент на 20–30%. Для компенсации используют термодатчики (NTC 10 кОм) и алгоритмы динамического регулирования тока. В двигателях с постоянными магнитами (например, NdFeB) при температуре выше 120°C коэрцитивная сила падает на 15–25%, что требует снижения рабочего тока на 10–15%.
Оптимальная частота коммутации зависит от индуктивности обмоток и напряжения питания. Для двигателя с индуктивностью 2 мГн и напряжением 24 В максимальная частота шагов без потери момента составляет:
- Полношаговый режим: 500–800 Гц (скорость 150–240 об/мин).
- Микрошаговый режим (1/16): 2–4 кГц (скорость 30–60 об/мин).
Превышение этих значений приводит к «пропуску шагов» из-за недостаточного времени для нарастания тока. Решение – повышение напряжения питания до 48–72 В с использованием драйверов с активным ограничением тока (например, TMC5160).
Для точного позиционирования под нагрузкой необходимо учитывать статический и динамический моменты удержания. Статический момент (0,2–2 Н·м для NEMA 17) определяет максимальную нагрузку, при которой ротор не смещается без тока. Динамический момент падает на 40–60% при скорости выше 300 об/мин из-за противо-ЭДС. Пример расчёта: для двигателя с моментом 0,5 Н·м и нагрузкой 0,3 Н·м максимальная скорость без потери шагов составит 400 об/мин при напряжении 24 В. Для увеличения скорости до 1000 об/мин требуется напряжение 48 В и микрошаговый режим 1/8.