Стабилизация напряжения – критически важный процесс в блоках питания, определяющий надежность и долговечность электронных устройств. Разница между линейными и импульсными стабилизаторами не ограничивается КПД: она влияет на пульсации выходного напряжения, тепловыделение и устойчивость к перегрузкам. Линейные стабилизаторы, такие как LM7805, обеспечивают пульсации менее 10 мВ при токе до 1 А, но теряют до 60% мощности на нагреве при разнице входного и выходного напряжения в 5 В. Импульсные же, например на базе контроллеров типа LM2596, работают с КПД 85–95%, но генерируют высокочастотные помехи (до 100 мВ при частоте 50–150 кГц), требующие дополнительных фильтров.
Выбор топологии стабилизации зависит от требований к нагрузке. Для аналоговых схем с чувствительными к шуму компонентами (АЦП, операционные усилители) предпочтительны линейные стабилизаторы с низким уровнем шума. В цифровых устройствах, где допустимы пульсации до 50–100 мВ, импульсные решения сокращают габариты и энергопотери. При проектировании важно учитывать динамическую нагрузку: линейные стабилизаторы реагируют на скачки тока за 10–50 мкс, импульсные – за 1–5 мкс, но могут вызывать переходные процессы с выбросами до 20% от номинала.
Ключевые параметры для сравнения: коэффициент стабилизации (для LM317 – 0,01%/В, для TPS5430 – 0,5%/В), температурный дрейф (50–100 ppm/°C у прецизионных линейных стабилизаторов против 200–500 ppm/°C у импульсных) и диапазон входного напряжения (до 40 В для LM7805, до 60 В для LT8640). Для минимизации помех в импульсных схемах рекомендуется использовать керамические конденсаторы X7R емкостью 10–47 мкФ на выходе и ферритовые бусины в цепи питания. В линейных стабилизаторах критично правильно подобрать радиатор: при токе 1 А и разнице напряжений 5 В рассеиваемая мощность составит 5 Вт, что требует теплоотвода с термическим сопротивлением не более 10 °C/Вт.
Стабилизация напряжения в блоках питания: ключевые отличия
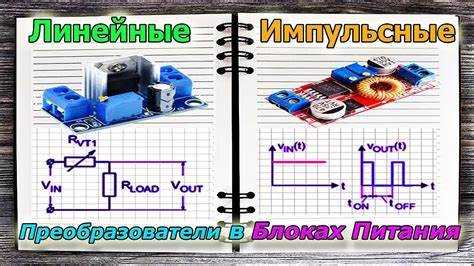
Линейные стабилизаторы (например, LM7805) обеспечивают выходное напряжение с пульсациями менее 10 мВ при токе до 1 А, но КПД редко превышает 50% из-за рассеивания мощности на регулирующем элементе. Их применение оправдано в маломощных устройствах (до 5 Вт), где критичны низкий уровень шума и простота схемы. Температурный дрейф выходного напряжения у качественных образцов не превышает 0,01%/°C, что делает их незаменимыми в аналоговых цепях с высокими требованиями к стабильности.
Импульсные стабилизаторы (например, на базе контроллеров типа LM2596) работают с КПД 80–95% за счет переключения силового ключа на частотах 50–500 кГц. Пульсации выходного напряжения составляют 50–200 мВ, что требует дополнительных LC-фильтров для чувствительных нагрузок. Диапазон входных напряжений шире (до 40 В для некоторых моделей), а габариты и масса в 3–5 раз меньше, чем у линейных аналогов при той же мощности. Однако они генерируют электромагнитные помехи, что ограничивает их использование в радиоприемных устройствах без экранирования.
Компенсационные стабилизаторы с обратной связью (например, на ОУ и транзисторе) позволяют добиться точности поддержания напряжения ±0,1% при изменении нагрузки от 10% до 100%. Время реакции на скачки тока составляет 10–50 мкс, что критично для цифровых схем с динамическим потреблением. Основной недостаток – сложность настройки и зависимость от параметров компонентов: дрейф резисторов делителя напряжения на 1% приводит к аналогичному изменению выходного напряжения. Для температурной стабилизации требуется подбор терморезисторов с ТКС не хуже 50 ppm/°C.
Гибридные схемы (например, предварительный импульсный стабилизатор + линейный постфильтр) сочетают преимущества обоих подходов: КПД до 85% при пульсациях менее 5 мВ. Такие решения применяются в лабораторных источниках питания и медицинском оборудовании, где требуется сочетание высокой эффективности и низкого уровня шума. При проектировании ключевой параметр – согласование динамических характеристик каскадов: постоянная времени фильтра должна быть в 5–10 раз больше периода переключения импульсного регулятора, чтобы избежать резонансных явлений.
Как выбрать схему стабилизации для импульсных и линейных блоков питания

Выбор схемы стабилизации зависит от требований к КПД, уровню пульсаций, диапазону входного напряжения и стоимости. Линейные стабилизаторы (например, на базе LM7805 или LM317) обеспечивают низкий уровень шума (до 10 мкВ) и простоту реализации, но их КПД падает ниже 50% при разнице входного и выходного напряжения более 3 В. Импульсные стабилизаторы (buck, boost, buck-boost) работают с КПД 85–95%, но генерируют высокочастотные помехи (до 100 мВ без фильтрации), что критично для аналоговых схем.
Для маломощных устройств (до 1 Вт) с жесткими требованиями к шуму (АЦП, аудиоусилители) оптимальны линейные стабилизаторы с низким падением напряжения (LDO), такие как TPS7A4700 (шум 4,17 мкВ RMS). При мощности свыше 5 Вт и необходимости работы от широкого диапазона входных напряжений (например, 9–36 В) предпочтительны импульсные схемы на контроллерах типа LM2596 (buck) или LT8490 (buck-boost). Для минимизации помех в импульсных БП используют синхронные выпрямители (например, DRV8871) и LC-фильтры с частотой среза в 10 раз ниже частоты коммутации.
Ключевые параметры для сравнения схем стабилизации приведены в таблице:
| Параметр | Линейный стабилизатор | Импульсный стабилизатор |
|---|---|---|
| КПД | 30–60% (зависит от ΔU) | 85–95% |
| Пульсации выходного напряжения | 1–10 мкВ (без фильтра) | 10–100 мВ (без фильтра) |
| Диапазон входного напряжения | Uвх ≤ Uвых + 3 В (для LDO) | Uвх может быть выше или ниже Uвых |
| Стоимость компонентов (для 5 В, 1 А) | 0,5–2$ (пассивные + ИМС) | 2–10$ (контроллер + дроссель + диоды) |
| Габариты | Компактно (только ИМС + конденсаторы) | Требует дросселя и фильтров |
При выборе импульсного стабилизатора учитывайте частоту коммутации: низкие частоты (50–150 кГц) упрощают фильтрацию, но требуют крупных дросселей (100–470 мкГн), высокие (500 кГц–2 МГц) позволяют использовать компактные компоненты (1–10 мкГн), но усложняют подавление помех. Для критичных приложений (медицинское оборудование, прецизионные измерения) комбинируют обе схемы: импульсный стабилизатор снижает напряжение до промежуточного уровня (например, 6 В), а линейный LDO доводит его до требуемого (5 В) с минимальными пульсациями.
Основные параметры стабилизаторов: точность, скорость реакции и температурная зависимость

Точность стабилизации напряжения определяет допустимое отклонение выходного напряжения от номинального значения. Для линейных стабилизаторов (например, серии LM78xx) типовая точность составляет ±2–5%, в то время как прецизионные решения (LT3045) обеспечивают ±0,5% и менее. В импульсных стабилизаторах точность зависит от качества обратной связи и может варьироваться от ±1% (TPS5430) до ±3% (LM2596). При выборе стабилизатора для аналоговых схем (АЦП, операционные усилители) критична погрешность не более ±1%, иначе возрастает шум и снижается разрешение.
Скорость реакции стабилизатора на изменения нагрузки или входного напряжения измеряется в микросекундах. Линейные стабилизаторы реагируют за 10–50 мкс (LM1117), но их быстродействие ограничено тепловыми процессами. Импульсные стабилизаторы с ШИМ-управлением (например, LT8610) корректируют выходное напряжение за 5–20 мкс, а синхронные понижающие преобразователи (TPS51212) – за 2–5 мкс. Для цифровых нагрузок с динамическим потреблением (FPGA, микроконтроллеры) требуется время реакции менее 10 мкс, иначе возможны сбои из-за провалов напряжения.
Температурная зависимость характеризуется температурным коэффициентом (ТКН), выражаемым в ppm/°C. У стандартных стабилизаторов (LM317) ТКН достигает 50–100 ppm/°C, что приводит к дрейфу выходного напряжения на 0,05–0,1% при изменении температуры на 10°C. Прецизионные стабилизаторы (ADP7104) имеют ТКН 5–10 ppm/°C, а термокомпенсированные решения (LT3094) – менее 1 ppm/°C. В медицинском оборудовании и измерительных приборах допустим дрейф не более 0,01% в диапазоне −40…+85°C, что требует применения стабилизаторов с ТКН ≤10 ppm/°C.
Влияние температуры на скорость реакции проявляется через изменение параметров ключевых компонентов: усилителей ошибки, компараторов и силовых транзисторов. Например, в импульсных стабилизаторах с биполярными транзисторами задержка переключения увеличивается на 20–30% при снижении температуры до −20°C, что ухудшает динамическую стабильность. Для компенсации используют термостабильные компоненты (SiC-диоды, GaN-транзисторы) или алгоритмы цифровой коррекции (например, в контроллерах TI TPS65987).
При проектировании систем с жесткими требованиями к стабильности (например, лабораторные источники питания) комбинируют линейные и импульсные стабилизаторы: первые обеспечивают низкий уровень шума, вторые – высокую эффективность. Для минимизации температурного дрейфа применяют термостатирование критичных узлов или пассивную компенсацию с помощью термисторов. В автомобильной электронике, где температура может меняться от −40°C до +125°C, используют стабилизаторы с расширенным диапазоном (LM2940) и встроенной защитой от перегрева.
Выбор стабилизатора по параметрам точности, скорости и температурной зависимости должен основываться на специфике нагрузки. Для аналоговых схем приоритетна точность и низкий ТКН, для цифровых – скорость реакции, для промышленных применений – устойчивость к температурным колебаниям. В таблице ниже приведены сравнительные характеристики популярных стабилизаторов:
Сравнение линейных и импульсных стабилизаторов по энергопотерям и КПД

Линейные стабилизаторы рассеивают избыточную мощность в виде тепла, что напрямую снижает КПД. При входном напряжении 12 В и выходном 5 В потери составят не менее 58% от потребляемой мощности (P_loss = (V_in — V_out) × I_out). Для тока 1 А это 7 Вт, превращающихся в тепло. КПД линейного стабилизатора редко превышает 40–60% в реальных условиях, особенно при большой разнице входного и выходного напряжений.
Импульсные стабилизаторы работают по принципу широтно-импульсной модуляции (ШИМ), переключая силовой ключ с высокой частотой. Потери здесь складываются из динамических (коммутационные) и статических (сопротивление ключа, диода). При правильном проектировании КПД достигает 85–95%, даже при значительном снижении напряжения. Например, понижающий преобразователь (buck) с V_in = 24 В и V_out = 5 В при токе 2 А теряет всего 0,5–1,5 Вт.
Ключевое отличие – зависимость КПД от нагрузки. У линейных стабилизаторов КПД линейно падает с ростом разницы напряжений, но остаётся стабильным при изменении тока. Импульсные, напротив, имеют пик эффективности при определённой нагрузке (обычно 50–80% от максимальной) и теряют КПД на малых токах из-за фиксированных потерь на управление. Для микромощных приложений (менее 100 мА) линейные решения могут оказаться выгоднее.
Температурный режим – критический фактор для линейных стабилизаторов. При мощности потерь свыше 2–3 Вт требуется радиатор, что увеличивает габариты и стоимость. Импульсные стабилизаторы, даже при высоких токах, рассеивают в 5–10 раз меньше тепла. Например, при выходной мощности 50 Вт линейный стабилизатор потребует радиатор площадью 50–100 см², тогда как импульсный обойдётся без него или с минимальным охлаждением.
Выбор между типами стабилизаторов зависит от требований к КПД, тепловому режиму и стоимости. Для низковольтных устройств с током до 0,5 А и разницей напряжений менее 3 В линейные стабилизаторы оправданы простотой и низким уровнем шума. В остальных случаях импульсные обеспечивают лучший КПД, но требуют тщательной проработки схемы для минимизации электромагнитных помех и пульсаций. При проектировании рекомендуется использовать специализированные микросхемы с интегрированными ключами (например, LM2596 для buck-преобразователей или TPS5430 для высокочастотных решений).
Для оценки реальных потерь используйте формулу: КПД_имп = (P_out / (P_out + P_loss)) × 100%, где P_loss = P_switch + P_conduction + P_control. У современных контроллеров с синхронным выпрямлением (например, LT8610) КПД на частоте 2 МГц достигает 93–96% при токе 1–3 А. Линейные стабилизаторы с низким падением напряжения (LDO), такие как LT3045, снижают потери до 0,2 В при токе 0,5 А, но всё равно уступают импульсным в энергоэффективности при разнице напряжений свыше 1,5 В.
Практические схемы защиты от перенапряжения и короткого замыкания
Защита от перенапряжения реализуется с помощью стабилитронов, варисторов или специализированных микросхем. Для входного напряжения до 30 В эффективен стабилитрон на 1–2 В выше номинального, например, 1N4744A (15 В) для 12-вольтового блока. Варисторы типа MOV (например, V25S40P) подходят для сетевых приложений, поглощая импульсы до 6 кВ. Микросхемы защиты, такие как TPS3823-33, обеспечивают пороговое отключение при превышении напряжения на 5–10% с задержкой менее 1 мкс.
Защита от короткого замыкания (КЗ) строится на основе предохранителей, полимерных PTC-резисторов или активных схем с обратной связью. Быстродействующие предохранители (например, 5×20 мм на 1–2 А) срабатывают за 10–50 мс, но требуют замены. PTC-резисторы (MF-R050) восстанавливаются после остывания, но имеют высокое сопротивление в горячем состоянии. Активные схемы на MOSFET-транзисторах (IRFZ44N) с токовым датчиком (ACS712) ограничивают ток до заданного уровня (например, 3 А) без механических элементов.
- Схема с компаратором: Использует операционный усилитель (LM358) для сравнения напряжения на шунте (0,1 Ом) с опорным. При превышении тока на 20% схема отключает MOSFET за 50 мкс.
- Схема на специализированной ИМС: Микросхема LTC4365 обеспечивает защиту от КЗ и перенапряжения до 80 В с программируемым порогом тока (0,1–5 А) и автоматическим восстановлением.
- Гибридная защита: Сочетание варистора (для импульсов), стабилитрона (для постоянного перенапряжения) и PTC-резистора (для КЗ) в одном модуле снижает риск ложных срабатываний.
При выборе компонентов учитывайте время реакции, мощность рассеивания и условия эксплуатации. Для высокочастотных блоков питания (свыше 100 кГц) используйте быстродействующие диоды Шоттки (STPS20L15D) вместо обычных стабилитронов. В схемах с индуктивной нагрузкой добавьте диод обратного хода (1N4007) параллельно катушке для подавления выбросов. Тестируйте защиту при крайних температурах: варисторы теряют эффективность при -40°C, а PTC-резисторы увеличивают время восстановления при +85°C.
Влияние пульсаций входного напряжения на работу стабилизатора

Коэффициент подавления пульсаций (PSRR) стабилизатора напрямую зависит от частоты входных колебаний. Например, у микросхемы LM7805 PSRR на частоте 120 Гц составляет 60 дБ, но падает до 20 дБ на 10 кГц. Для компенсации высокочастотных пульсаций требуется установка LC-фильтра с резонансной частотой не менее чем в 10 раз ниже частоты переключения стабилизатора. Без фильтрации пульсации проникают на выход, вызывая джиттер в цифровых схемах или искажения в аналоговых сигналах.
В импульсных блоках питания пульсации входного напряжения усиливают электромагнитные помехи (EMI). При скачках амплитудой более 20% от номинала возрастает ток через ключевой транзистор, что приводит к увеличению гармоник на частотах 100–500 кГц. Для подавления помех рекомендуется использовать ферритовые бусины на входе и выходе, а также керамические конденсаторы с низким ESR (менее 10 мОм) емкостью не менее 10 мкФ на каждые 1 А выходного тока.
Температурный режим стабилизатора ухудшается при наличии пульсаций. В линейных схемах мощность, рассеиваемая на регулирующем транзисторе, пропорциональна разнице между входным и выходным напряжением. Пульсации амплитудой 5 В при входном напряжении 12 В увеличивают среднюю рассеиваемую мощность на 30–40%, что требует применения радиаторов с тепловым сопротивлением не более 5 °C/Вт. В импульсных стабилизаторах пульсации вызывают дополнительные потери на переключение, снижая общий КПД на 5–8%.
Для прецизионных аналоговых устройств (АЦП, операционные усилители) критичны даже малые пульсации. Например, при входном напряжении 5 В ± 50 мВ и коэффициенте подавления 40 дБ на выходе стабилизатора останутся пульсации амплитудой 5 мВ, что эквивалентно шуму в 1 LSB для 10-битного АЦП. Решение – использование малошумящих LDO-стабилизаторов (например, LT3045) с PSRR 70 дБ на частоте 1 кГц и входным конденсатором 100 мкФ с низким ESR.
В системах с батарейным питанием пульсации ускоряют деградацию аккумуляторов. Литий-ионные батареи теряют до 15% емкости за 500 циклов при питании от источника с пульсациями 10% от номинала. Для защиты батареи рекомендуется устанавливать на входе стабилизатора диод Шоттки и полимерный конденсатор емкостью 470 мкФ, что снижает амплитуду пульсаций до 2–3%.
При проектировании фильтров важно учитывать импеданс источника питания. Если внутреннее сопротивление источника превышает 0,5 Ом, LC-фильтр может войти в резонанс, усилив пульсации. Для предотвращения этого последовательно с дросселем устанавливают резистор 0,1–1 Ом, который демпфирует колебания. В импульсных стабилизаторах с синхронным выпрямлением пульсации входного напряжения вызывают несимметричную работу ключей, что увеличивает потери на 10–15%.
Мониторинг пульсаций в реальном времени позволяет своевременно выявлять деградацию компонентов. Для этого используют осциллограф с полосой пропускания не менее 10 МГц и щупом с делителем 1:10. Критический уровень пульсаций для большинства приложений – 1% от выходного напряжения. При превышении этого значения требуется замена входных конденсаторов или перерасчет фильтра. В высоконадежных системах применяют активные фильтры на операционных усилителях, которые снижают пульсации до 0,1% без значительных потерь мощности.