
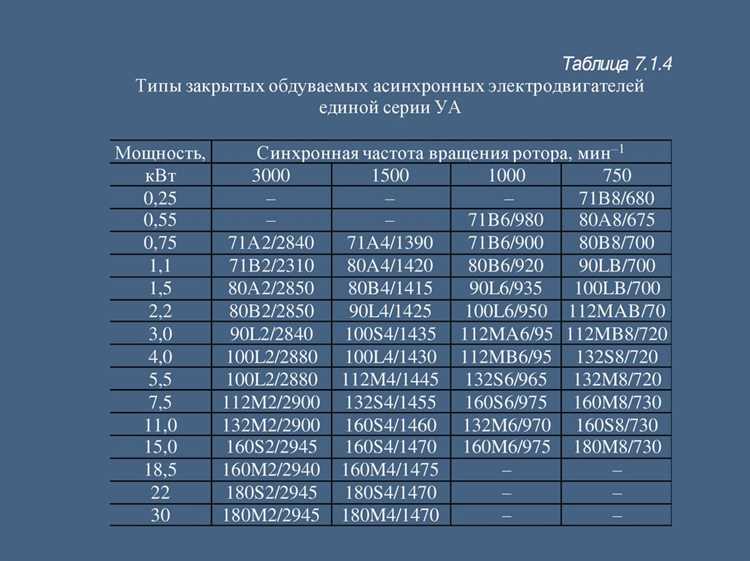
Мощность привода редко достигает теоретического максимума из-за физических и конструктивных ограничений. Основные барьеры – механические потери (трение в подшипниках, редукторах, уплотнениях), тепловые ограничения (перегрев обмоток двигателя при превышении номинального тока) и электрические потери (падение напряжения в кабелях, неэффективность преобразователей). Например, в асинхронных двигателях КПД падает на 10–15% при нагрузке ниже 50% от номинальной из-за роста реактивных потерь.
В системах с частотными преобразователями ключевую роль играет ширина диапазона регулирования. При работе на низких частотах (менее 10 Гц) снижается охлаждение двигателя, что вынуждает снижать ток на 20–30% для предотвращения перегрева. Дополнительные потери возникают из-за гармонических искажений – до 5% мощности теряется на высших гармониках, если фильтры не настроены корректно.
Для устранения ограничений применяют оптимизацию конструкции: замена подшипников на керамические снижает трение на 30–40%, а использование магнитных подшипников исключает его полностью. В электродвигателях переход на редкоземельные магниты (NdFeB) увеличивает плотность мощности на 25–35% за счет снижения массы ротора. Для тепловых ограничений эффективны жидкостные системы охлаждения – они позволяют повысить длительную мощность на 40–60% по сравнению с воздушным охлаждением.
Электрические потери минимизируют увеличением сечения кабелей (падение напряжения на 100 м кабеля 25 мм² при токе 100 А – 3,2 В, для 50 мм² – 1,6 В) и настройкой параметров ПИД-регулятора. В системах с рекуперацией энергии критично снижение индуктивности цепи – каждый лишний микрогенри в шине постоянного тока увеличивает потери на 0,5–1,5%. Для высокоскоростных приводов (свыше 10 000 об/мин) требуется балансировка ротора с точностью до 0,1 г·мм, иначе вибрации снижают ресурс на 50–70%.
Какие физические пределы двигателя снижают мощность привода

Термические ограничения – ключевой фактор, снижающий мощность привода. Двигатели внутреннего сгорания теряют эффективность при превышении температуры деталей свыше 200–250°C для алюминиевых поршней и 300–350°C для стальных клапанов. Перегрев вызывает детонацию, снижение октанового числа топлива на 10–15% и ускоренный износ. Решение: применение керамических покрытий на поршнях (снижает теплопотери на 30%) или переход на жидкостное охлаждение с теплоносителями на основе этиленгликоля, выдерживающими температуры до 150°C без кипения.
Механические потери на трение поглощают до 20% мощности двигателя. Основные зоны: поршневые кольца (40% потерь), подшипники коленвала (30%) и клапанный механизм (15%). При частоте вращения 6000 об/мин потери на трение в подшипниках достигают 5–7 кВт. Решение: использование покрытий DLC (алмазоподобный углерод) на кольцах снижает трение на 40%, а замена минеральных масел на синтетические с присадками молибдена – на 15–20%.
Газодинамические потери впуска и выпуска ограничивают наполнение цилиндров. При скорости потока воздуха свыше 100 м/с в каналах головки блока возникают турбулентные завихрения, снижающие коэффициент наполнения на 8–12%. Решение: оптимизация формы каналов с помощью CFD-моделирования (вычислительная гидродинамика) увеличивает наполнение на 5–7%, а установка систем переменной длины впуска (VIS) – до 10% при низких оборотах.
Электрические потери в электродвигателях обусловлены сопротивлением обмоток и потерями на гистерезис. При плотности тока свыше 10 А/мм² в медных обмотках потери достигают 15–20% от подводимой мощности. Решение: переход на обмотки из алюминия с покрытием из серебра (снижает сопротивление на 30%) или использование сверхпроводниковых материалов при криогенных температурах (потери близки к нулю). Для постоянных магнитов редкоземельные сплавы NdFeB теряют до 5% мощности при нагреве свыше 150°C – требуется принудительное охлаждение жидким азотом.
Инерционные нагрузки ограничивают динамику привода. При разгоне ротора массой 10 кг до 10 000 об/мин требуется момент 50 Н·м, что вызывает упругие деформации валов и подшипников. Решение: применение композитных материалов (углеродное волокно) снижает массу ротора на 40%, а использование магнитных подшипников устраняет механическое трение. Для ДВС снижение массы поршней на 20% увеличивает максимальные обороты на 800–1000 об/мин.
Ограничения по давлению сгорания в ДВС связаны с прочностью материалов. Современные блоки цилиндров выдерживают давление до 180 бар, но при 220 бар возникают микротрещины в чугунных гильзах. Решение: применение титановых сплавов для шатунов (предел прочности 1200 МПа) или алюминиевых блоков с никелевым покрытием (увеличивает ресурс на 30%). Для дизелей с турбонаддувом критично давление впрыска – свыше 2500 бар вызывает кавитационный износ форсунок.
Электромагнитные ограничения в синхронных двигателях проявляются при насыщении магнитопровода. При индукции свыше 2,2 Тл в электротехнической стали возникают нелинейные потери, снижающие КПД на 5–8%. Решение: использование аморфных металлов (потери на гистерезис в 3 раза ниже) или переход на безжелезные конструкции с постоянными магнитами. Для асинхронных двигателей критическая частота питающего напряжения – свыше 400 Гц вызывает скин-эффект, увеличивающий сопротивление обмоток на 25%.
Химические ограничения топлива определяют предельную мощность ДВС. Бензин с октановым числом 98 позволяет поднять степень сжатия до 12:1, но при 14:1 возникает детонация даже на высокооктановом топливе. Решение: впрыск воды (снижает температуру сгорания на 150°C) или использование синтетического топлива с октановым числом 120 (например, изопарафиновые смеси). Для дизелей цетановое число свыше 60 вызывает жесткое сгорание – требуется корректировка угла опережения впрыска на 2–3°.
Как тепловые потери влияют на производительность и способы их уменьшения

Тепловые потери в приводах снижают КПД на 10–30% в зависимости от конструкции и условий эксплуатации. Например, в асинхронных двигателях до 15% подводимой мощности рассеивается в виде тепла из-за сопротивления обмоток, а в редукторах потери на трение могут достигать 5–8%. Эти потери не только уменьшают полезную мощность, но и ускоряют износ компонентов: перегрев подшипников на 10°C сокращает их ресурс вдвое.
Основные источники тепловых потерь:
- Джоулевы потери в обмотках электродвигателей (пропорциональны квадрату тока).
- Механическое трение в подшипниках, зубчатых передачах и уплотнениях.
- Гистерезис и вихревые токи в магнитопроводах (до 3–5% в трансформаторах и серводвигателях).
- Аэродинамическое сопротивление при охлаждении (вентиляторы потребляют до 2% мощности двигателя).
Для снижения джоулевых потерь применяют материалы с низким удельным сопротивлением: медь вместо алюминия в обмотках увеличивает КПД на 1–2%, а использование сверхпроводников в криогенных системах полностью исключает эти потери. В серийных двигателях оптимизируют сечение проводников и плотность тока: например, при снижении плотности тока с 6 до 4 А/мм² потери уменьшаются на 44%.
Механические потери минимизируют за счет:
- Подбора смазочных материалов с низким коэффициентом трения (синтетические масла снижают потери на 15–20% по сравнению с минеральными).
- Применения подшипников с керамическими телами качения (уменьшают трение на 30–40%).
- Оптимизации геометрии зубчатых зацеплений (эвольвентные профили с коррекцией снижают потери на 5–10%).
- Использования магнитных подшипников в высокооборотных системах (исключают контактное трение).
Потери на гистерезис и вихревые токи сокращают выбором материалов с узкой петлей гистерезиса (например, аморфные сплавы Fe-Si-B) и шихтованных магнитопроводов. В трансформаторах применение тонколистовой электротехнической стали толщиной 0,23 мм вместо 0,35 мм снижает потери на 20–25%. Для высокочастотных приводов используют ферриты с удельными потерями менее 10 Вт/кг при 100 кГц.
Эффективное охлаждение критично для поддержания производительности. Жидкостные системы отводят тепло в 3–5 раз интенсивнее воздушных: например, водяное охлаждение двигателя мощностью 50 кВт снижает температуру обмоток на 40°C по сравнению с обдувом. В замкнутых системах применяют тепловые трубы с теплопроводностью до 20 000 Вт/(м·К) – в 50 раз выше меди. Для локального охлаждения используют термоэлектрические модули Пельтье, способные отводить до 100 Вт/см².
Мониторинг тепловых режимов позволяет предотвратить критические перегревы. Встраиваемые датчики температуры (Pt100, термопары) с точностью ±0,5°C и временем отклика менее 1 с обеспечивают обратную связь для систем управления. При превышении порога (например, 120°C для изоляции класса F) контроллер снижает нагрузку или активирует аварийное охлаждение. В перспективных разработках используют оптоволоконные датчики, измеряющие температуру с разрешением 0,1°C по всей длине обмотки.
Механические ограничения: трение, износ и методы их компенсации

Трение в подвижных узлах привода снижает КПД на 15–30% в зависимости от условий эксплуатации. Сухое трение в подшипниках качения увеличивает момент сопротивления на 0,5–2% от номинальной нагрузки, а в подшипниках скольжения – до 5–10%. В зубчатых передачах потери на трение достигают 1–3% на каждую пару зацепления. Для минимизации эффекта используют:
- Смазочные материалы с коэффициентом трения ≤0,05 (например, синтетические масла на основе полиальфаолефинов или дисульфида молибдена).
- Покрытия с низким коэффициентом трения: алмазоподобный углерод (DLC) – до 0,02, нитрид титана (TiN) – 0,1–0,2.
- Оптимизацию геометрии контактных поверхностей: уменьшение шероховатости до Ra 0,1–0,4 мкм для металлических пар.
Износ приводит к увеличению зазоров, вибрации и снижению точности позиционирования. В редукторах абразивный износ зубьев на 0,1 мм снижает передаваемый момент на 5–8%. Адгезионный износ в подшипниках скольжения при недостаточной смазке ускоряет деградацию в 3–5 раз. Методы компенсации:
- Применение материалов с высокой износостойкостью: закалённые стали (HRC 58–62), керамика (Al2O3, ZrO2), композиты с углеродным волокном.
- Системы автоматической подачи смазки: централизованные лубрикаторы с дозировкой 0,1–0,5 мл/час на узел.
- Контроль состояния: датчики вибрации (порог срабатывания – 2,5 мм/с при частоте 10–1000 Гц), анализ масла на содержание металлических частиц (>5 мкм).
Для динамической компенсации износа используют адаптивные системы управления. Например, в сервоприводах с обратной связью по току корректируют уставку момента на 0,2–0,5% при обнаружении роста потребляемой мощности на 3–5% от номинала. В механизмах с высокими нагрузками (прессы, прокатные станы) применяют гидравлические компенсаторы зазоров с давлением до 30 МПа, снижающие ударные нагрузки на 40–60%.
Роль системы управления в ограничении мощности и настройка параметров
Система управления приводом – ключевой фактор, определяющий его предельную мощность. В большинстве случаев ограничения возникают не из-за механических или электрических характеристик двигателя, а из-за настроек контроллера, которые искусственно снижают производительность. Например, в частотно-регулируемых приводах (ЧРП) параметр *максимального тока* (I_max) часто устанавливается на уровне 120–150% от номинального, хотя двигатель способен кратковременно выдерживать 200–300%. Это делается для защиты от перегрева, но при правильной настройке тепловой модели можно увеличить допустимый ток без риска повреждения.
Динамические ограничения, такие как *ограничение скорости нарастания тока* (di/dt) или *ограничение момента*, также снижают эффективную мощность. В сервоприводах стандартное значение di/dt часто составляет 50–100 А/мс, хотя современные силовые модули допускают 200–300 А/мс. Увеличение этого параметра позволяет быстрее разгонять инерционные нагрузки, но требует проверки на устойчивость системы к электромагнитным помехам и механическим резонансам. Для проверки используют осциллограф с токовыми клещами и анализ переходных процессов.
Настройка *регуляторов тока, скорости и положения* напрямую влияет на отдаваемую мощность. В ПИД-регуляторах завышенные коэффициенты усиления приводят к колебаниям и срабатыванию защит, а заниженные – к медленному отклику и неполному использованию потенциала двигателя. Оптимальные значения определяют экспериментально: сначала настраивают токовый контур (полоса пропускания 1–2 кГц), затем скоростной (200–500 Гц) и последний – позиционный (50–200 Гц). Для этого применяют метод Зиглера-Никольса или адаптивные алгоритмы, например, автонастройку в контроллерах Siemens SINAMICS или ABB ACS880.
Термические ограничения часто задаются консервативно. В большинстве приводов используется упрощенная модель нагрева с постоянной времени 10–30 минут, хотя реальные тепловые процессы зависят от вентиляции, материала обмоток и режима работы. Переход на динамическую тепловую модель с датчиками температуры (например, PT100 в обмотках) позволяет увеличить допустимую мощность на 15–25% без риска перегрева. В контроллерах Beckhoff или Omron такие модели реализованы через параметры *Thermal Time Constant* и *Cooling Factor*.

Ограничения по напряжению питания – еще один барьер. В сетях с нестабильным напряжением контроллеры снижают выходную частоту или ток, чтобы избежать перенапряжений. Решение – использование активных выпрямителей (AFE) или буферных конденсаторов, которые поддерживают напряжение звена постоянного тока на уровне 1,1–1,2 от номинального. Например, в приводах Lenze 9400 с AFE допустимое падение сетевого напряжения увеличивается с 10% до 30%, что расширяет рабочий диапазон мощности.
Финальный шаг – калибровка защитных функций. Параметры *защиты от перегрузки* (OL), *защиты от короткого замыкания* (SC) и *контроля фаз* (PFC) должны соответствовать реальным характеристикам двигателя и нагрузки. Например, в приводах Mitsubishi FR-A800 порог срабатывания OL по умолчанию установлен на 150% номинального тока, но для двигателей с классом изоляции F его можно увеличить до 180–200%, если обеспечено принудительное охлаждение. Все изменения фиксируют в журнале параметров и тестируют под нагрузкой с записью осциллограмм.
Влияние электрических потерь и оптимизация питания привода

Электрические потери в приводных системах снижают КПД на 5–15% в зависимости от типа двигателя и условий эксплуатации. Основные источники потерь – активное сопротивление обмоток (потери в меди), гистерезис и вихревые токи в магнитопроводе (потери в стали), а также падение напряжения на полупроводниковых элементах преобразователя. Для асинхронных двигателей мощностью 10–50 кВт потери в меди составляют 3–8% от потребляемой мощности, в стали – 2–5%. В синхронных двигателях с постоянными магнитами доля потерь в стали может достигать 10% из-за высокой плотности магнитного потока.
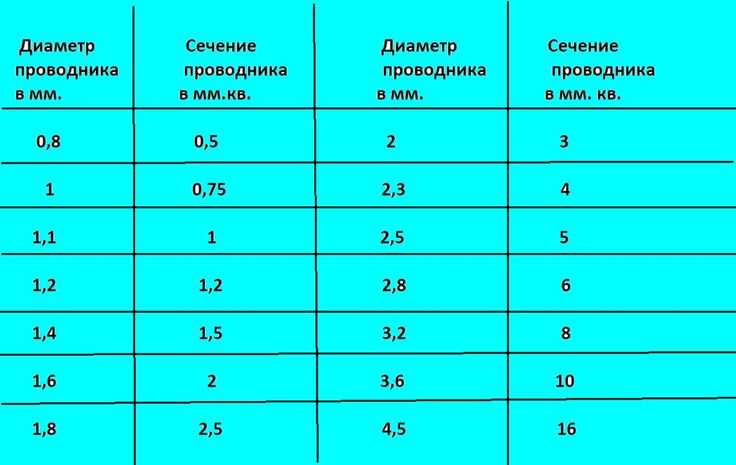
Оптимизация питания начинается с выбора кабелей с минимальным сопротивлением: для приводов мощностью свыше 30 кВт рекомендуется использовать кабели сечением не менее 25 мм² на каждые 10 кВт, чтобы снизить потери на 1–3%. Падение напряжения в линии не должно превышать 3% от номинального – при превышении этого значения КПД двигателя падает на 0,5–1% на каждый дополнительный процент потерь. Для высокочастотных приводов (свыше 1 кГц) критично применение экранированных кабелей с низкой индуктивностью, иначе потери на скин-эффект и излучение возрастают на 4–7%.
Преобразователи частоты (ПЧ) вносят дополнительные потери из-за нелинейности выходного напряжения: гармоники тока увеличивают потери в меди на 2–6%, а в стали – на 1–4%. Использование фильтров гармоник (например, LC-фильтров с добротностью Q=5–10) снижает уровень гармоник до 5% от основной частоты, что уменьшает потери на 3–5%. Для приводов с рекуперацией энергии эффективность повышается на 8–12% при установке активных выпрямителей вместо диодных мостов, так как они снижают искажения тока и потери на коммутацию.
Температурный режим напрямую влияет на сопротивление обмоток: при нагреве меди на каждые 25°C её сопротивление возрастает на 10%, что увеличивает потери на 1–2%. Применение систем жидкостного охлаждения для двигателей мощностью свыше 100 кВт снижает температуру обмоток на 30–40°C, повышая КПД на 2–4%. Для маломощных приводов (до 5 кВт) достаточно принудительного воздушного охлаждения с расходом воздуха не менее 0,1 м³/с на 1 кВт потерь.
Контроль качества электроэнергии – ключевой фактор стабильной работы привода. Колебания напряжения в сети ±10% приводят к росту потерь на 5–8%, а несимметрия фаз свыше 2% увеличивает потери в асинхронных двигателях на 3–6%. Установка стабилизаторов напряжения с точностью ±1% и симметрирующих устройств (например, трансформаторов Скотта) снижает потери на 4–7%. Для приводов с частыми пусками (свыше 10 в час) рекомендуется использовать устройства плавного пуска, которые уменьшают пусковые токи на 40–60% и снижают потери на 2–3%.


