
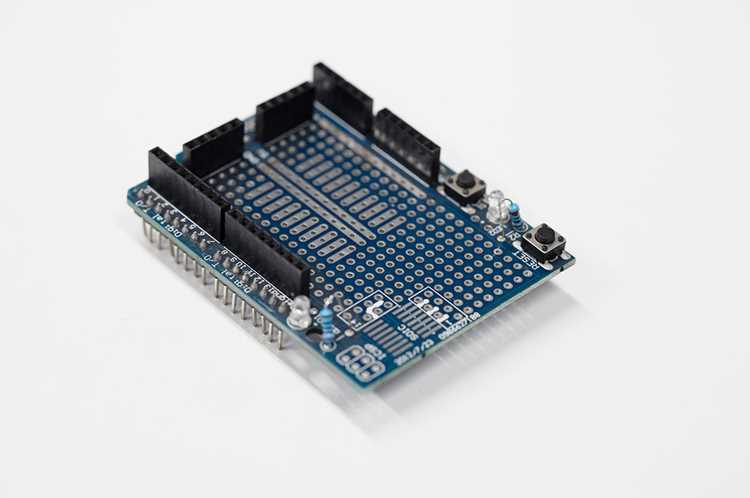
Плата контроллера – это центральный вычислительный модуль, координирующий работу аппаратных компонентов устройства. В современных системах она выполняет функции обработки сигналов, управления периферией и обеспечения взаимодействия между датчиками, исполнительными механизмами и интерфейсами. Например, в промышленных станках контроллер на базе STM32 или AVR управляет шаговыми двигателями с точностью до 0,01 мм, синхронизируя их работу с данными энкодеров.
В бытовой электронике плата контроллера отвечает за энергоэффективность и безопасность. В умных термостатах, таких как Nest или Xiaomi, микроконтроллер ESP32 обрабатывает показания температурных датчиков с частотой 10 Гц, регулируя мощность нагревательных элементов с шагом 1 Вт. Это позволяет снизить энергопотребление на 20–30% без потери комфорта. Для критичных приложений, например в медицинских ингаляторах, используются контроллеры с сертификацией ISO 13485, гарантирующие стабильность работы при колебаниях напряжения от 3,3 до 5 В.
При выборе контроллера ключевыми параметрами являются тактовая частота, количество GPIO и поддержка протоколов связи. Для IoT-устройств оптимальны платы с Wi-Fi/Bluetooth-модулями (ESP8266, nRF52), а для высокопроизводительных систем – контроллеры с ядрами ARM Cortex-M4 (STM32F4) или RISC-V. Важно учитывать потребление энергии: в носимых устройствах используются микроконтроллеры с током покоя менее 1 мкА (например, MSP430).
Надежность работы контроллера зависит от схемотехники и программной реализации. Рекомендуется применять гальваническую развязку для входов/выходов (оптопары PC817), фильтрацию питания (конденсаторы 10 мкФ + 0,1 мкФ) и сторожевые таймеры для предотвращения зависаний. В условиях электромагнитных помех эффективны экранированные корпуса и дифференциальные сигнальные линии (RS-485).
Какие задачи решает плата контроллера в бытовой технике

Плата контроллера в бытовой технике выполняет функции центрального процессора, координируя работу всех узлов устройства. В стиральных машинах она управляет циклами стирки, дозировкой моющих средств и температурой воды с точностью до ±1°C, предотвращая перегрев или недогрев. В холодильниках контроллер регулирует компрессор, поддерживая заданную температуру в камерах с отклонением не более 0,5°C, а также управляет системой No Frost, исключая образование наледи. В посудомоечных машинах плата отвечает за последовательность этапов мойки, включая предварительное замачивание, основной цикл и сушку, оптимизируя расход воды и электроэнергии на 15–20% за счет анализа загрязненности посуды.
| Тип техники | Ключевые функции контроллера | Типичные параметры управления |
|---|---|---|
| Стиральная машина | Выбор программ, контроль оборотов барабана, дозировка воды | 0–1600 об/мин, расход воды 40–80 л за цикл |
| Микроволновая печь | Регулировка мощности магнетрона, таймер, защита от перегрева | 100–1000 Вт, точность таймера ±1 сек |
| Кофемашина | Температура заваривания, давление помпы, объем напитка | 90–96°C, 9–15 бар, 30–250 мл |
Современные контроллеры интегрируются с системами умного дома, позволяя удаленно управлять техникой через Wi-Fi или Bluetooth. В роботах-пылесосах плата анализирует данные с лидаров и датчиков препятствий, строя карту помещения с точностью до 5 см, а также корректирует маршрут в реальном времени. В мультиварках контроллер поддерживает температуру в диапазоне 35–180°C с шагом 1°C, обеспечивая равномерный прогрев пищи за счет ШИМ-регулирования нагревательного элемента. При выборе техники рекомендуется обращать внимание на наличие обновляемой прошивки контроллера – это гарантирует совместимость с новыми функциями и продлевает срок службы устройства на 2–3 года.
Как контроллер управляет работой промышленного оборудования
Контроллер в промышленных системах выполняет функции центрального процессора, координируя работу исполнительных механизмов на основе заданных алгоритмов и входных данных. Например, в станках с ЧПУ контроллер типа Siemens S7-1500 обрабатывает G-код, преобразуя его в сигналы для шаговых двигателей с точностью до 0,001 мм, одновременно мониторя параметры температуры шпинделя и вибрации. Для синхронизации работы конвейерных линий контроллеры используют протоколы Profibus или EtherCAT, обеспечивая передачу данных между узлами со скоростью до 100 Мбит/с и задержкой менее 1 мс. При этом критически важна поддержка детерминированного обмена, исключающего рассинхронизацию при пиковых нагрузках.
В системах автоматизированного управления технологическими процессами (АСУ ТП) контроллеры решают задачи регулирования с обратной связью. Например, в химическом реакторе контроллер PID-регулятора поддерживает заданную температуру, корректируя подачу теплоносителя с частотой 10 Гц на основе показаний термопар типа K (±0,75% погрешности). Для повышения надежности применяют резервирование: дублирующие контроллеры (например, Allen-Bradley ControlLogix) переключаются за 50 мс при отказе основного, сохраняя непрерывность процесса. В таблице ниже приведены ключевые параметры контроллеров для различных типов оборудования:
| Тип оборудования | Контроллер | Протокол связи | Макс. частота опроса датчиков | Точность управления |
|---|---|---|---|---|
| Фрезерный станок | Fanuc 31i-B | Ethernet/IP | 2 кГц | ±0,002 мм |
| Печь термообработки | Omron NJ501 | EtherCAT | 1 кГц | ±1°C |
| Упаковочная линия | Beckhoff CX2040 | Profinet IRT | 5 кГц | ±0,1 мм |
Основные компоненты платы контроллера и их функции
Микроконтроллер (MCU) – ядро платы, выполняющее программы и управляющее периферийными модулями. Выбор MCU зависит от требований к производительности, энергопотреблению и интерфейсам. Например, STM32F4 с тактовой частотой 180 МГц подходит для задач реального времени, а ATmega328P – для маломощных устройств с низким энергопотреблением. При проектировании важно учитывать объём памяти (Flash, SRAM) и наличие аппаратных ускорителей (DMA, FPU).
- Цифро-аналоговые и аналого-цифровые преобразователи (ЦАП/АЦП):
- АЦП (например, 12-битный ADS1115) преобразует аналоговые сигналы с датчиков в цифровые данные для обработки MCU.
- ЦАП (например, MCP4725) формирует аналоговые выходные сигналы для управления исполнительными механизмами.
- Ключевые параметры: разрешение (битность), скорость преобразования (SPS), входной диапазон напряжения.
Источники питания и стабилизаторы обеспечивают стабильное напряжение для всех компонентов. Линейные стабилизаторы (LDO) типа AMS1117-3.3 подходят для маломощных схем, но имеют низкий КПД. Импульсные преобразователи (например, TPS62130) эффективнее при высоких токах нагрузки (до 3 А). Для защиты от перегрузок используют предохранители и супрессоры (TVS-диоды). При выборе стабилизатора критичны: входной диапазон напряжения, максимальный ток, уровень пульсаций на выходе.
Интерфейсные модули отвечают за связь с внешними устройствами. Наиболее распространённые протоколы:
- UART – асинхронный обмен данными (скорость до 115200 бод), используется для отладки и связи с модулями GPS.
- I2C – двухпроводной интерфейс для подключения датчиков (например, BME280) с адресацией до 128 устройств.
- SPI – высокоскоростной обмен (до 10 Мбит/с) с флэш-памятью или дисплеями.
- CAN – промышленный стандарт для автомобильных и робототехнических систем (устойчив к помехам).
При проектировании важно соблюдать топологию печатной платы: линии I2C/SPI должны быть согласованы по импедансу (обычно 50–100 Ом), а для CAN требуется терминация 120 Ом.
Как выбрать контроллер для конкретного типа устройства
Для устройств с низким энергопотреблением, таких как носимые гаджеты или IoT-датчики, приоритетны контроллеры с архитектурой ARM Cortex-M0/M0+ (например, STM32L0, NXP LPC800). Они потребляют менее 100 мкА/МГц в активном режиме и поддерживают работу от батарей формата CR2032 до 10 лет. Обратите внимание на наличие аппаратных модулей BOR (Brown-Out Reset) и низковольтных детекторов – они критичны для стабильности при падении напряжения.
В промышленной автоматике, где требуется обработка сигналов с датчиков и управление исполнительными механизмами, подойдут контроллеры с расширенным набором периферии: 12-битные АЦП (например, STM32F3, Microchip dsPIC33), аппаратные таймеры с разрешением 1 нс и интерфейсы CAN FD или EtherCAT. Для систем с жесткими временными требованиями выбирайте модели с поддержкой детерминированного исполнения кода (например, Infineon XMC4000 с модулем CCU8).
Для устройств с графическим интерфейсом (панели управления, медицинские мониторы) оптимальны контроллеры с интегрированными графическими ускорителями: STM32H7 (640×480, 2D-ускорение), NXP i.MX RT (поддержка LVGL, 1024×768) или Renesas RA6M5 (MIPI-DSI до 1080p). Убедитесь, что объем встроенной RAM превышает 512 КБ – этого достаточно для буферизации кадров при разрешении 800×480 без внешней памяти.
В высокочастотных приложениях (радиосвязь, радары) ключевую роль играет тактовая частота и наличие специализированных модулей. Контроллеры на базе ARM Cortex-R5 (например, TI TMS570) работают на частотах до 300 МГц с поддержкой ECC-памяти, а модели с FPGA-ядрами (Xilinx Zynq-7000) позволяют реализовать кастомные протоколы обработки сигналов. Для радиочастотных систем выбирайте чипы с аппаратными модулями DMA и низкой задержкой прерываний (<1 мкс).
В автомобильной электронике (ECU, ADAS) критичны сертификация по стандартам ISO 26262 (ASIL-D) и наличие дублированных ядер. Контроллеры Infineon AURIX TC3xx или NXP S32S поддерживают lockstep-режим, аппаратное обнаружение ошибок и работу в диапазоне температур от -40°C до +150°C. Для систем с CAN FD и LIN выбирайте модели с не менее чем 4 независимыми контроллерами CAN и поддержкой FlexRay для резервирования.
Для устройств с машинным обучением на краю (edge AI) подойдут контроллеры с аппаратными ускорителями нейросетей: STM32H747 (2x Cortex-M7 + Cortex-M4, поддержка TensorFlow Lite), NXP i.MX 8M Plus (NPU до 2.3 TOPS) или Raspberry Pi RP2040 с возможностью подключения внешних TPU. Оцените потребность в памяти: для моделей размером до 1 МБ достаточно встроенной Flash, для более сложных алгоритмов потребуется внешняя DDR-память.
Типичные неисправности плат контроллеров и их диагностика
Наиболее частые дефекты плат контроллеров связаны с отказами компонентов питания, логических микросхем и интерфейсных цепей. В 60% случаев выходят из строя стабилизаторы напряжения (например, линейные регуляторы 7805 или импульсные преобразователи на базе микросхем типа MP2307), что приводит к отсутствию питания на плате или нестабильным уровням напряжения. Короткие замыкания на линиях питания часто вызывают перегрев и последующий отказ полевых транзисторов (MOSFET) или диодов Шоттки. Для диагностики используют мультиметр в режиме измерения постоянного напряжения: проверяют наличие и стабильность напряжений на контрольных точках (обычно подписаны на плате как VCC, 3V3, 5V) и сравнивают с номинальными значениями из документации.
- Отказы микроконтроллеров (MCU):
- Симптомы: отсутствие реакции на команды, зависание, некорректная работа периферии.
- Причины: программные сбои (повреждение прошивки), физические дефекты кристалла (перегрев, статическое электричество), обрывы в цепях тактирования или сброса.
- Проблемы с интерфейсами:
- USB, UART, I2C, SPI – частые точки отказа из-за коротких замыканий или обрывов дорожек.
- Диагностика: проверка сопротивления линий относительно земли (должно быть >1 кОм), анализ сигналов осциллографом (например, для I2C – наличие стартовых/стоповых условий и подтверждений ACK).
- Типичная неисправность: окисление контактов разъемов или повреждение защитных диодов (TVS) после скачков напряжения.
Для диагностики плат контроллеров применяют поэтапный подход: сначала визуальный осмотр (вздутые конденсаторы, следы перегрева, механические повреждения), затем проверка цепей питания и тактирования, и только после – тестирование логики. При отсутствии схемы платы используют реверс-инжиниринг: прозванивают дорожки мультиметром, идентифицируют компоненты по маркировке (например, резисторы SMD – по цветовой кодировке, микросхемы – по datasheet). В сложных случаях прибегают к термографии: перегревающиеся компоненты (даже без видимых повреждений) часто указывают на скрытые дефекты, такие как частичный пробой транзисторов или утечки в конденсаторах.
Взаимодействие контроллера с датчиками и исполнительными механизмами
Контроллер обрабатывает сигналы от датчиков через аналоговые и цифровые интерфейсы. Для аналоговых датчиков (например, термопар или потенциометров) используются АЦП с разрешением от 10 до 24 бит, что определяет точность измерений. Цифровые датчики (I2C, SPI, UART) передают данные в виде пакетов, требующих декодирования протоколов. Пример: датчик температуры DS18B20 работает по протоколу 1-Wire, где контроллер должен инициировать запрос, ожидать 750 мс и считывать 9-байтовый ответ. Оптимальная частота опроса датчиков зависит от динамики процесса – для медленных систем (климат-контроль) достаточно 1 Гц, для быстрых (робототехника) требуется 1 кГц и выше.
Исполнительные механизмы подключаются через драйверы, преобразующие управляющие сигналы контроллера в мощность. Для сервоприводов используются ШИМ-сигналы с частотой 50–333 Гц и длительностью импульса 1–2 мс, где 1.5 мс соответствует нейтральному положению. Шаговые двигатели управляются последовательностью импульсов (до 10 кГц) и направлением вращения, а бесколлекторные – через ESC-модули с протоколом DShot или PWM. При выборе драйвера учитывают ток нагрузки: например, L298N выдерживает 2 А на канал, DRV8825 – до 2.5 А с микрошаговым режимом до 1/32. Для реле и соленоидов применяют транзисторные ключи (MOSFET) с током стока не менее 120% от номинального тока нагрузки.
Синхронизация взаимодействия критична для систем реального времени. Контроллеры с аппаратными таймерами (STM32, AVR) генерируют прерывания для периодического опроса датчиков, исключая задержки программного цикла. В многозадачных системах приоритеты прерываний распределяют так: высокий – для аварийных сигналов (например, датчик перегрева), средний – для управления исполнительными механизмами, низкий – для мониторинга. Буферизация данных (FIFO, кольцевые буферы) предотвращает потерю пакетов при высокой частоте передачи. Пример: в системе управления станком контроллер опрашивает энкодер каждые 100 мкс, а температурные датчики – раз в секунду.
Помехоустойчивость обеспечивают гальваническая развязка (оптопары, изолированные DC-DC) и фильтрация сигналов. Для аналоговых входов применяют RC-фильтры с частотой среза 10–100 Гц, для цифровых – подтягивающие резисторы (4.7–10 кОм) и диоды Шоттки. При работе с длинными линиями (более 1 м) используют дифференциальные интерфейсы (RS-485, CAN) или экранированные кабели. В промышленных условиях контроллеры оснащают сторожевыми таймерами (WDT), перезапускающими систему при зависании. Пример: в автомобильной электронике CAN-шины работают на скорости до 1 Мбит/с с терминаторами 120 Ом, а сигналы датчиков ABS фильтруются LC-цепями.
Диагностика неисправностей требует обратной связи. Контроллеры реализуют самопроверку: сравнение показаний датчиков с эталонными значениями, контроль тока нагрузки исполнительных механизмов, проверку контрольных сумм в протоколах. При обнаружении отклонений формируются коды ошибок (например, «Датчик температуры вне диапазона» или «Перегрузка двигателя»). Логирование данных в энергонезависимую память (EEPROM, Flash) позволяет анализировать сбои постфактум. Для критичных систем применяют дублирование каналов: два датчика одного типа с мажоритарным голосованием или резервный контроллер, перехватывающий управление при отказе основного.


