Контроллер электросамоката – это микропроцессорный блок, управляющий всеми электрическими компонентами: двигателем, аккумулятором, тормозной системой и дисплеем. В большинстве моделей используется бесколлекторный двигатель (BLDC), требующий точной регулировки тока и напряжения. Контроллеры делятся на два типа: синусоидальные (обеспечивают плавное ускорение и высокую эффективность) и трапецеидальные (проще в реализации, но менее экономичны). Выбор зависит от мощности самоката: для моделей до 500 Вт достаточно трапецеидального, свыше 1000 Вт – синусоидального.
Основные компоненты контроллера: микроконтроллер (STM32, GD32), драйвер MOSFET (обычно на базе IRFS7530 или аналогов), датчики Холла (для определения положения ротора) и система защиты (от перегрузки, короткого замыкания, перегрева). Напряжение питания варьируется от 24 В (детские модели) до 84 В (высокомощные самокаты), а максимальный ток достигает 30–50 А. При выборе контроллера критически важно учитывать совместимость с аккумулятором: например, для 48 В системы подходит контроллер с диапазоном 36–60 В.
Принцип работы основан на широтно-импульсной модуляции (ШИМ). Микроконтроллер генерирует сигналы с частотой 10–30 кГц, регулируя скважность импульсов для изменения мощности двигателя. Датчики Холла передают данные о положении ротора, позволяя контроллеру синхронизировать фазы двигателя. При торможении контроллер переключается в режим рекуперации, возвращая часть энергии в аккумулятор. Эффективность этого процесса зависит от алгоритма: в продвинутых моделях (например, VESC) используется векторное управление, повышающее КПД на 15–20%.
Типичные неисправности контроллера: перегрев MOSFET (при превышении тока на 20% от номинала), сбои датчиков Холла (приводят к рывкам или отказу двигателя) и короткое замыкание на плате (из-за попадания влаги). Для диагностики используйте мультиметр: проверьте сопротивление между фазами двигателя (должно быть 0,1–0,5 Ом) и напряжение на разъёме аккумулятора (при включении – полное, при выключении – 0 В). При замене контроллера обязательно настройте параметры через программное обеспечение (например, VESC Tool или Xiaomi Scooter Hack), иначе возможны сбои в работе.
Контроллер электросамоката: устройство и принцип работы

Контроллер электросамоката – микропроцессорное устройство на базе STM32, ESP32 или специализированных чипов (например, VOTOL EM-150), управляющее тяговым двигателем, аккумуляторной батареей и периферийными системами. В его состав входят: силовой модуль на MOSFET-транзисторах (обычно 60–150 А, 48–72 В), драйверы управления ключами, датчики тока (шунты или эффект Холла), блок питания с гальванической развязкой (5–15 В), а также интерфейсы связи (UART, CAN, Bluetooth). Корпус герметичен, часто с теплоотводом на алюминиевой пластине, так как при пиковых нагрузках (например, разгон до 25 км/ч) рассеиваемая мощность достигает 50–100 Вт. Для защиты от перегрева контроллеры оснащаются термодатчиками, отключающими систему при превышении 80–90°C.
Принцип работы основан на широтно-импульсной модуляции (ШИМ): контроллер регулирует напряжение на обмотках двигателя, изменяя скважность сигнала с частотой 10–30 кГц. При вращении ручки газа аналоговый или цифровой сигнал (0,8–4,2 В) поступает на АЦП микроконтроллера, который вычисляет требуемый момент и формирует управляющие импульсы для MOSFET-ключей. Для бесколлекторных двигателей (BLDC) используется датчик Холла или алгоритм бездатчикового управления, отслеживающий противо-ЭДС. Контроллер также реализует рекуперативное торможение, переключая двигатель в режим генератора и возвращая до 10–15% энергии в батарею. Критические параметры – время отклика (менее 20 мс) и точность регулировки тока (погрешность ±2%), влияющие на плавность хода и ресурс аккумулятора.
Какие компоненты входят в состав контроллера электросамоката

В состав контроллера также входят: драйверы управления MOSFET (например, IR2104), обеспечивающие гальваническую развязку и стабильное переключение; конденсаторы фильтрации (электролитические и керамические) для сглаживания пульсаций тока; датчики Холла или энкодеры, отслеживающие положение ротора мотора с точностью до 1–2°. Для связи с другими системами применяются интерфейсы UART, CAN или PWM, а питание микросхем обеспечивает DC-DC преобразователь на 5–12 В с КПД не менее 85%.
Дополнительные элементы включают резисторы шунта (0.001–0.01 Ом) для измерения тока, варисторы для защиты от перенапряжений и диоды Шоттки, предотвращающие обратные токи. В продвинутых моделях устанавливают модули Bluetooth или Wi-Fi для диагностики через приложение, а также EEPROM-память для хранения настроек (например, ограничения скорости или режимов езды). При выборе контроллера критически важно соответствие его параметров мощности мотора и аккумулятора – превышение допустимых значений приводит к выходу из строя силовых компонентов.
Как контроллер управляет скоростью и ускорением самоката

Контроллер электросамоката регулирует скорость и ускорение через широтно-импульсную модуляцию (ШИМ) сигнала, подаваемого на бесщёточный двигатель. Частота ШИМ в современных моделях достигает 16–20 кГц, что минимизирует потери мощности и шум. Длительность импульсов (коэффициент заполнения) определяет среднее напряжение на обмотках двигателя: при 50% заполнения двигатель получает половину номинального напряжения, при 100% – полное. Для плавного разгона контроллер постепенно увеличивает коэффициент заполнения с шагом 1–5% в зависимости от прошивки, избегая резких скачков тока, которые могут превысить допустимые 20–30 А для большинства бюджетных моделей.
Ускорение контролируется через обратную связь с датчиками Холла или энкодером, отслеживающими положение ротора двигателя. Контроллер анализирует сигналы с датчиков (обычно 3 фазы с разрешением 6–48 импульсов на оборот) и корректирует фазы питания обмоток для поддержания заданного момента. При резком нажатии на акселератор контроллер ограничивает ток, чтобы предотвратить перегрев мотора: например, при температуре обмоток выше 80°C ток снижается на 30–50%. В продвинутых системах используется векторное управление (FOC), которое рассчитывает оптимальный угол подачи напряжения для максимального КПД, повышая ускорение на 15–25% по сравнению с традиционным ШИМ.
Для ограничения максимальной скорости контроллер использует данные с датчика скорости (обычно геркон или оптический энкодер) и сравнивает их с заданными порогами. В таблице ниже приведены типичные настройки скоростных режимов для самокатов с двигателями 350–500 Вт:
| Режим | Максимальная скорость (км/ч) | Ограничение тока (А) | Применение |
|---|---|---|---|
| Эко | 15–18 | 8–12 | Экономия заряда, городские поездки |
| Стандарт | 20–25 | 15–20 | Универсальное использование |
| Спорт | 28–35 | 25–35 | Агрессивное ускорение, бездорожье |
При торможении контроллер переключается в режим рекуперации, преобразуя кинетическую энергию в электрическую. Эффективность рекуперации зависит от алгоритма: в простых моделях она составляет 5–10% от затраченной энергии, в системах с FOC – до 20%. Контроллер динамически регулирует ток рекуперации, чтобы избежать перезаряда батареи (максимальное напряжение на ячейке Li-ion не должно превышать 4,2 В). При резком торможении ток может достигать 10–15 А, поэтому контроллеры оснащаются защитой от перегрузки, отключающей рекуперацию при превышении порога в 120% от номинального тока.
Для точной настройки ускорения и скорости в контроллерах предусмотрены калибровочные параметры, доступные через программное обеспечение (например, VESC Tool или STLink). Ключевые параметры: стартовый ток (обычно 2–5 А), скорость нарастания тока (500–2000 А/с), коэффициент усиления ПИД-регулятора. Неправильная настройка может привести к рывкам при старте или нестабильной работе на высоких скоростях. Рекомендуется начинать с заводских настроек и корректировать их с шагом 5–10%, тестируя изменения на ровной поверхности без нагрузки.
Роль микропроцессора и прошивки в работе контроллера

Прошивка контроллера – это низкоуровневый код на C/Assembler, компилируемый с использованием библиотек HAL или LL для конкретного микроконтроллера, с размером бинарного файла 32–128 КБ. Она реализует PID-регуляторы для стабилизации скорости и тока, алгоритмы защиты от просадок напряжения (<24 В для 36 В системы), перегрева (>80°C на MOSFET) и короткого замыкания. Для кастомизации параметров (ограничение тока, кривые ускорения) используются флэш-память (16–64 КБ) и EEPROM для хранения настроек. При обновлении прошивки через UART или SWD рекомендуется проверять контрольные суммы (CRC32) и резервировать копию заводской версии, так как ошибки в коде могут вызвать неконтролируемое вращение двигателя или отказ системы защиты.
Способы защиты контроллера от перегрузок и короткого замыкания
Контроллер электросамоката – критически важный узел, подверженный рискам перегрузок и коротких замыканий (КЗ) из-за высоких токов (до 30–50 А) и нестабильных условий эксплуатации. Основные методы защиты включают аппаратные и программные решения. К аппаратным относятся:
- Плавкие предохранители – одноразовые элементы с номиналом на 10–20% выше максимального рабочего тока (например, 40 А для системы с пиковым током 35 А). Размещаются в цепи питания до контроллера.
- Автоматические выключатели (автоматы) – многоразовые устройства с тепловым и электромагнитным расцепителем. Для электросамокатов подходят модели типа C16–C25 с временем срабатывания <10 мс при КЗ.
- Твердотельные реле (SSR) – обеспечивают гальваническую развязку и быстрое отключение при превышении тока. Эффективны в сочетании с датчиками Холла для мониторинга тока в реальном времени.
Программная защита реализуется через алгоритмы в прошивке контроллера. Ключевые подходы:
- Ограничение тока (Current Limiting) – снижение ШИМ-сигнала при превышении заданного порога (обычно 120–150% от номинала). Например, при номинале 20 А контроллер уменьшает мощность при достижении 24–30 А.
- Тепловая защита – отключение при перегреве MOSFET-транзисторов (температурный порог – 100–120°C). Используются термисторы NTC или встроенные датчики температуры.
- Защита от КЗ – мгновенное отключение при резком падении сопротивления нагрузки (ниже 0,1 Ом). Реализуется через компараторы или АЦП микроконтроллера.
Дополнительные меры включают использование TVS-диодов (например, SMAJ40A для защиты от скачков напряжения до 40 В) и супрессоров для подавления переходных процессов. Для гальванической развязки сигнальных цепей применяют оптопары (PC817) или изолированные DC-DC-преобразователи. При проектировании важно учитывать время реакции системы: аппаратные предохранители срабатывают за 5–50 мс, программные алгоритмы – за 1–10 мс. Для повышения надежности рекомендуется комбинировать оба подхода, а также тестировать защиту на стенде с имитацией КЗ и перегрузок.
Как подключаются датчики и аккумулятор к контроллеру
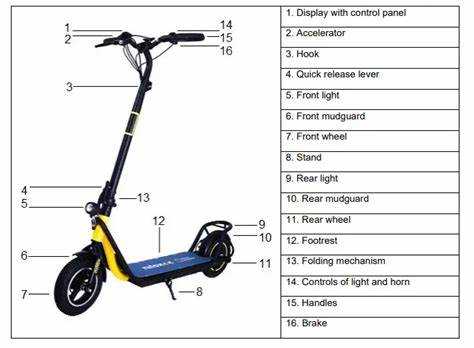
Контроллер электросамоката получает данные от датчиков через стандартизированные разъемы: чаще всего это JST 2.0 (для датчика Холла), Molex Micro-Fit 3.0 (для датчика скорости) или 3-5-пиновые коннекторы для тормозных и газовой ручки. Датчик Холла подключается тремя проводами: питание (+5В), земля (GND) и сигнальный (фаза). Ошибка в полярности приведет к некорректной работе мотора или его полному отказу – перед подключением проверяйте распиновку мультиметром.
Аккумуляторная батарея соединяется с контроллером через силовые провода сечением не менее 10 AWG (для токов до 30А) или 8 AWG (для 50А и выше). Основные клеммы: «+» (красный провод) и «-» (черный), дополнительно может присутствовать провод управления BMS (обычно тонкий, зеленого или желтого цвета). При подключении используйте обжимные наконечники и термоусадку – скрутки или пайка без изоляции приводят к перегреву и возгоранию.
Датчик скорости (если установлен) подключается через 3-пиновый разъем: питание (+5В или +12В в зависимости от модели), сигнальный провод (импульсный выход) и земля. Частота импульсов на сигнальном проводе пропорциональна скорости вращения колеса – контроллер использует эти данные для ограничения скорости и расчета пробега. При нестабильных показаниях проверьте целостность экранирования кабеля и отсутствие помех от силовых проводов.
Тормозные датчики (механические или электронные) подключаются через отдельные коннекторы: обычно это 2-пиновые разъемы с маркировкой «Brake» или «EBS». При срабатывании датчик замыкает цепь на землю, сигнализируя контроллеру о необходимости рекуперативного торможения или отключения мотора. Для механических датчиков критически важно настроить зазор между магнитом и герконом – слишком большой зазор приведет к запаздыванию реакции.
Газовая ручка (потенциометр или датчик Холла) подключается тремя проводами: питание (+5В), земля и аналоговый сигнал (0-5В). Контроллер считывает напряжение на сигнальном проводе и регулирует мощность мотора пропорционально углу поворота ручки. При «дерганом» ускорении проверьте качество пайки контактов ручки и отсутствие окислов на разъеме – сопротивление должно плавно изменяться без скачков.
Для диагностики подключений используйте осциллограф или логический анализатор: сигналы датчиков Холла должны быть чистыми прямоугольными импульсами с амплитудой 5В, а напряжение на газовой ручке – линейно изменяться от 0.8В до 4.2В. При отсутствии оборудования проверяйте цепи мультиметром в режиме прозвонки, исключая короткие замыкания и обрывы. Заводские контроллеры часто имеют встроенные тесты – активируйте их через диагностический разъем (обычно UART или CAN).
При замене контроллера сверяйте распиновку нового устройства с оригиналом: даже у моделей одного производителя могут отличаться назначения контактов. Например, у контроллеров Kelly KBS-X и VESC разные схемы подключения датчиков Холла. Всегда фиксируйте подключения на фото или схеме перед демонтажем – это сэкономит часы при повторной сборке.