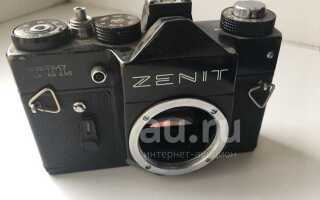
Советские фотоаппараты «Зенит» – это не просто ретро-техника, а рабочие инструменты с оптикой, способной конкурировать с современными объективами. Модернизация такого аппарата в цифровой формат позволяет сохранить уникальный оптический рисунок и получить камеру с характером. Основная задача – интеграция цифрового сенсора без потери совместимости с родной оптикой и механикой.
Для переделки потребуется CMOS-сенсор формата APS-C или полнокадровый, например, Sony IMX178 (8,3 Мп) или IMX294 (10,7 Мп). Эти матрицы доступны в виде плат для Raspberry Pi или отдельных модулей с интерфейсом MIPI CSI-2. Важно подобрать сенсор с физическими размерами, близкими к кадровому окну «Зенита» (24×36 мм для полнокадровых моделей), чтобы избежать виньетирования.
Ключевой этап – адаптация механизма затвора. В «Зените» используется шторно-щелевой затвор с выдержками от 1/30 до 1/500 с. Для синхронизации с сенсором потребуется контроллер на базе Arduino или STM32, который будет управлять экспозицией через электронный затвор матрицы. Альтернатива – замена механического затвора на электронный, но это снизит аутентичность устройства.
Крепление сенсора должно учитывать рабочий отрезок объективов М42 (45,5 мм). Используйте переходные кольца или фрезерованные адаптеры из алюминия, чтобы точно выставить расстояние. Для питания и передачи данных подойдет плата Raspberry Pi 4 или Jetson Nano, но учтите энергопотребление – «Зенит» не рассчитан на современные аккумуляторы, поэтому потребуется внешний блок питания на 5 В.
Программная часть строится на базе Linux-дистрибутивов с поддержкой камеры, например, Raspberry Pi OS с библиотекой libcamera. Для обработки RAW-файлов используйте dcraw или RawTherapee. Готовые решения вроде gPhoto2 позволят управлять камерой через USB, но для полной автономности лучше реализовать интерфейс на базе сенсорного экрана или физических кнопок.
Какие модели Зенита подходят для переделки в цифровой формат
Для переделки в цифровой формат оптимальны модели с механическим затвором и съемным объективом. Наиболее подходящие – Зенит-Е, Зенит-ЕМ и Зенит-12. Эти камеры имеют байонет М42, что упрощает адаптацию цифровых матриц или использование переходников для современных объективов. Конструкция позволяет демонтировать заднюю крышку без повреждения корпуса, что критично для установки электронных компонентов.
Зенит-ТТЛ и Зенит-19 также пригодны, но требуют доработки из-за встроенного экспонометра. Придется удалять или обходить электронные цепи, чтобы избежать конфликтов с новой цифровой начинкой. Модели с электронным управлением (например, Зенит-Автомат) не рекомендуются – их сложно адаптировать без потери функциональности.
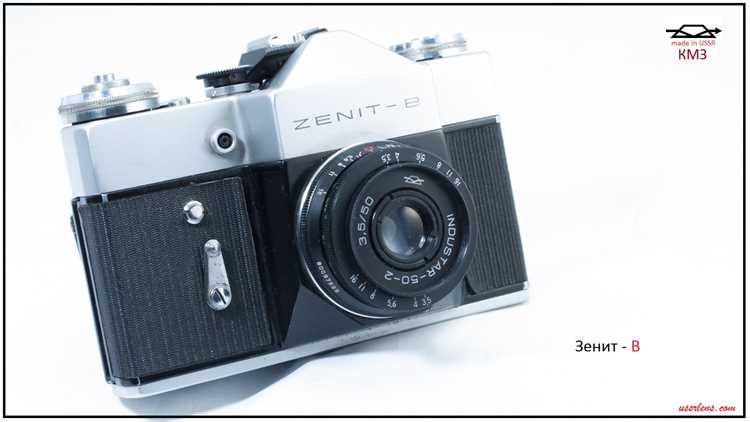
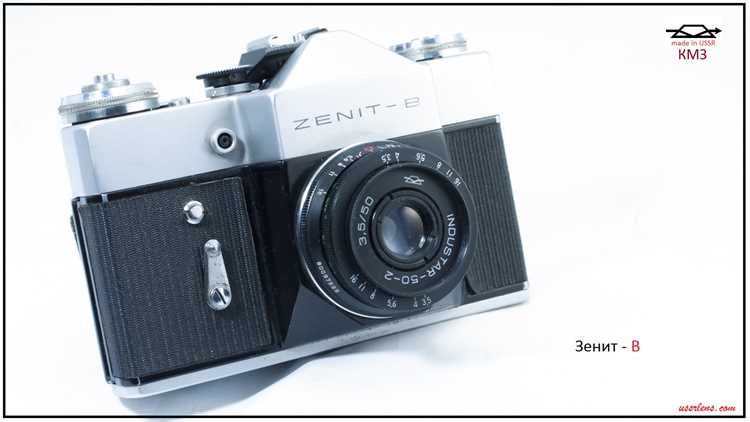
Зенит-В и Зенит-ВМ – бюджетные варианты с ручной выдержкой, но их корпус часто изготавливался из менее прочных материалов. При переделке возможны проблемы с креплением новых деталей. Если выбирать эти модели, предпочтение стоит отдать экземплярам с минимальным износом механики.
Зенит-122 и Зенит-12ХР – улучшенные версии с более надежным затвором и металлическим корпусом. Они лучше переносят модификации, но их реже встречаются на вторичном рынке. При покупке проверяйте работоспособность затвора на всех выдержках, особенно на 1/500 с – частая точка отказа.
Модели с пентапризмой (Зенит-11, Зенит-16) сложнее в переделке из-за ограниченного пространства внутри корпуса. Придется жертвовать видоискателем или использовать миниатюрные матрицы, что снижает качество снимков. Для экспериментов лучше выбрать камеры с шахтным видоискателем.
Зенит-ЕТ и Зенит-12сд отличаются компактностью, но их малый внутренний объем затрудняет размещение контроллеров и аккумуляторов. Если планируется установка Raspberry Pi или Arduino, лучше рассмотреть более габаритные модели. Альтернатива – внешний блок питания и управления, но это усложняет конструкцию.
Зенит-АПК и Зенит-212k имеют пластиковые корпуса, что облегчает сверление отверстий для кабелей и креплений. Однако пластик менее устойчив к механическим воздействиям, поэтому при переделке нужно усиливать критические узлы. Эти модели подойдут для прототипов, но не для долговременного использования.
Зенит-412DX и Зенит-КМ – редкие модели с частичной автоматикой. Их переделка оправдана только при наличии опыта в ремонте фототехники. В остальных случаях проще и дешевле использовать более распространенные варианты, например, Зенит-Е или Зенит-12.
Необходимые инструменты и материалы для модернизации камеры
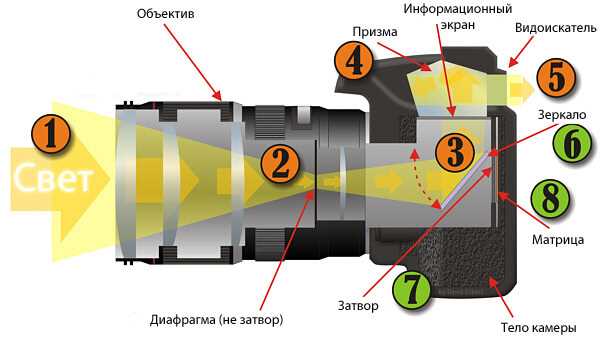
Для переделки пленочного Зенита в цифровой потребуется набор специфических компонентов и инструментов. Основной элемент – цифровая матрица. Оптимальный выбор: модуль Raspberry Pi Camera Module v3 (12 Мп, 7,9 мм диагональ) или Sony IMX477 (12,3 Мп, совместим с платами Raspberry Pi). Альтернатива – матрица от смартфона (например, Samsung Galaxy S10, 12 Мп), но её адаптация сложнее из-за отсутствия стандартных интерфейсов.
Ключевой инструмент – паяльная станция с регулировкой температуры (например, Hakko FX-888D) и тонким жалом (0,5–1 мм). Для демонтажа объектива и корпуса понадобятся отвёртки: крестовая PH00, плоская 1,5 мм и шестигранник 1,5 мм. Обязателен мультиметр (например, UNI-T UT61E) для проверки цепей питания и сигнальных линий.
- Адаптер для крепления матрицы к корпусу камеры. Подойдёт 3D-печатная деталь или фрезерованная алюминиевая пластина толщиной 2–3 мм. Чертежи адаптеров доступны на Thingiverse (поиск по запросу «Zenit digital back»).
- Микрокомпьютер для обработки изображения. Raspberry Pi Zero 2 W (512 МБ ОЗУ) – минимально допустимый вариант. Для стабильной работы рекомендуется Raspberry Pi 4 (2–4 ГБ ОЗУ).
- МикроSD-карта объёмом от 32 ГБ (класс скорости UHS-I V30) для хранения ПО и снимков.
Для питания системы используйте литий-полимерный аккумулятор 3,7 В ёмкостью 2000–5000 мА·ч с платой зарядки TP4056. Альтернатива – батарейный отсек на 2–3 элемента AA с преобразователем напряжения на 5 В (например, модуль MT3608). Провода для подключения – многожильные сечением 0,14–0,25 мм² в силиконовой изоляции.
Оптические компоненты: адаптер для крепления объектива Зенита к матрице. Стандартное решение – переходник M42 на C/CS-mount (резьба 1 мм). Для корректной фокусировки может потребоваться удлинительное кольцо толщиной 5–15 мм. Проверьте совместимость с вашим объективом (например, Гелиос-44 требует кольцо 10 мм).
Программное обеспечение: операционная система Raspberry Pi OS Lite (64-битная версия) и библиотека libcamera для работы с матрицей. Для управления камерой установите ПО gPhoto2 или напишите скрипт на Python с использованием picamera2. Примеры кода доступны в репозитории Raspberry Pi на GitHub.
- Разберите корпус Зенита, сохранив механизм спуска затвора и крепление объектива. Для снятия краски используйте смывку СП-6 или механическую очистку (наждачная бумага P400–P800).
- Измерьте внутренние габариты корпуса штангенциркулем (точность 0,1 мм) для проектирования адаптера матрицы. Учтите место для кабелей и платы Raspberry Pi.
- Проверьте работоспособность матрицы до установки: подключите её к Raspberry Pi, запустите команду
libcamera-helloи убедитесь в отсутствии артефактов на изображении.
Дополнительные материалы: термоклей или двухкомпонентный эпоксидный клей для фиксации компонентов, изолента Kapton для изоляции контактов, медная фольга толщиной 0,05 мм для экранирования. Для калибровки матрицы используйте тестовую мишень ISO 12233 (распечатайте на матовой бумаге формата A3).
Как разобрать корпус Зенита без повреждения деталей
Перед началом работы подготовьте инструменты: крестовую отвёртку PH0, плоскую отвёртку шириной 2 мм, пинцет с тонкими губками, пластиковые лопатки для разъединения защёлок и магнитную чашу для мелких винтов. Зениты разных моделей (например, Зенит-Е, Зенит-12, Зенит-ТТЛ) имеют конструктивные отличия, но общий принцип разборки схож. Основные винты корпуса расположены на нижней панели (4–6 штук), задней крышке (2 винта) и под декоративными накладками на верхней части. Откручивайте их последовательно, начиная с нижних, чтобы избежать перекоса корпуса.
Снимите заднюю крышку, аккуратно поддев её пластиковой лопаткой в районе петель. У моделей с откидной крышкой (Зенит-ЕМ) сначала отсоедините пружину замка, зафиксировав её пинцетом. Верхняя панель крепится на защёлках и двух винтах под резиновой накладкой спусковой кнопки – снимите накладку, поддев её с угла, затем открутите винты. Не тяните панель резко: защёлки из хрупкого пластика легко ломаются, особенно у экземпляров старше 30 лет.
Отсоедините переднюю панель, предварительно сняв объектив и открутив три винта вокруг байонета. У моделей с встроенным экспонометром (Зенит-12SD) отключите гибкий шлейф датчика, отжав фиксатор разъёма плоской отвёрткой. Будьте осторожны с металлической рамкой видоискателя – она крепится на двух винтах и может деформироваться при неаккуратном снятии. Для доступа к внутренним механизмам отсоедините рычаг автоспуска, открутив винт с шайбой под ним.
Разбирая нижнюю часть корпуса, обратите внимание на винты с разной длиной резьбы. Например, у Зенита-Е два коротких винта (6 мм) фиксируют кронштейн штатива, а длинные (12 мм) – крепят корпус к шасси. Сортируйте их по группам, используя магнитную чашу или маркировку на листе бумаги. Если винт не поддаётся, капните на резьбу WD-40 и выждите 10 минут – старые смазки часто застывают, блокируя крепёж.
При работе с защёлками корпуса используйте пластиковые лопатки, вставляя их в стыки панелей и плавно раздвигая. Металлические инструменты оставляют царапины на пластике и могут повредить защёлки. У моделей с металлическим корпусом (Зенит-В) проверьте наличие скрытых винтов под резиновыми заглушками на боковых гранях. Если панель не снимается, не прилагайте силу – вероятно, остался незамеченный крепёж или заклинило механизм зеркала.
После разборки уложите детали в порядке снятия на антистатический коврик или в отдельные контейнеры. Особое внимание уделите пружинам и рычагам – они легко теряются и деформируются. Для сборки используйте оригинальную схему расположения винтов, если она сохранилась в документации к камере. При отсутствии схемы фотографируйте каждый этап разборки крупным планом, чтобы избежать ошибок при обратной сборке.
Выбор и установка цифрового сенсора в корпус фотоаппарата
Для модернизации «Зенита» подойдут сенсоры формата APS-C или Micro 4/3 с разрешением от 16 до 24 Мп. Оптимальные варианты: Sony IMX294 (14-битный RAW, низкий уровень шума) или OmniVision OV2311 (компактный, 2,3 Мп для экспериментов). Учитывайте физические размеры: сенсор должен помещаться за объективом без смещения оптической оси. Перед покупкой проверьте совместимость с платами захвата (например, Raspberry Pi HQ Camera или специализированные платы для Arduino). Для стабильной работы выбирайте сенсоры с интерфейсом MIPI CSI-2 – они обеспечивают минимальные задержки при передаче данных.
Установка требует точной центровки сенсора относительно объектива. Демонтируйте заднюю крышку «Зенита», удалите механизм пленки и замерьте расстояние от фланца объектива до плоскости сенсора (для «Зенита» – 45,5 мм). Изготовьте адаптер из алюминиевой пластины толщиной 3–5 мм с отверстием под сенсор и крепежными точками. Фиксируйте сенсор на адаптере через термопасту для отвода тепла. Подключите питание (обычно 3,3 В) и сигнальные провода к плате захвата, используя экранированный кабель для снижения помех. После сборки откалибруйте положение сенсора по тестовым снимкам с миры – смещение даже на 0,1 мм приведет к нерезкости по краям кадра.
Подключение сенсора к плате управления и питанию

Выбор сенсора зависит от требуемого разрешения и физических ограничений камеры. Для Зенита подойдут модули OV7670 (0.3 Мп, 640×480) или OV2640 (2 Мп, 1600×1200) из-за компактных размеров и низкого энергопотребления. Сенсор OV5642 (5 Мп) потребует доработки крепления из-за габаритов. Перед покупкой проверьте распиновку: у OV7670 18 контактов, у OV2640 – 24, что влияет на выбор платы управления.
Плата управления должна поддерживать интерфейс сенсора. Для OV7670 подойдет Arduino Mega (через шину I2C и параллельный порт) или STM32F407 (для более высокой скорости обработки). OV2640 и OV5642 работают через SCCB (аналог I2C) и требуют контроллеров с DMA для передачи данных без задержек. Пример: STM32H743 с тактовой частотой 480 МГц справится с потоком 10 Мп/с.
Схема подключения сенсора к плате включает три ключевых линии: питание, управление и данные. Для OV7670:
- VCC – 3.3 В (не 5 В, сенсор выйдет из строя);
- GND – общий провод с платой;
- SCL/SDA – I2C для настройки (подтяжка резисторами 4.7 кОм к 3.3 В);
- PCLK, HREF, VSYNC, D0–D7 – параллельный порт данных (подключение к GPIO платы).
Питание сенсора критично для стабильной работы. Используйте линейный стабилизатор LD1117V33 (3.3 В, 800 мА) или импульсный модуль MP2307DN (до 2 А). Конденсаторы 10 мкФ и 0.1 мкФ обязательны на входе и выходе стабилизатора для фильтрации помех. Сенсор OV2640 потребляет до 150 мА в активном режиме, OV5642 – до 250 мА. Проверьте ток потребления мультиметром перед подключением.
Настройка сенсора начинается с инициализации через I2C/SCCB. Для OV7670 используйте библиотеку ArduCAM (Arduino) или регистровые таблицы из даташита. Пример команды для установки разрешения 320×240:
- Запись в регистр 0x12:
0x80(сброс); - Задержка 100 мс;
- Запись в регистр 0x11:
0x01(делитель тактовой частоты); - Запись в регистр 0x0C:
0x04(формат RGB565).
Передача данных с сенсора требует синхронизации по сигналам PCLK, HREF и VSYNC. На плате STM32 используйте таймеры для захвата PCLK (например, TIM2) и прерывания по фронту VSYNC для начала кадра. Данные с D0–D7 считывайте в буфер по спаду HREF. Для OV2640 в режиме JPEG данные передаются пакетами, что упрощает обработку, но требует декодирования на стороне ПК.
Разводка проводов должна минимизировать помехи. Используйте витую пару для линий данных (D0–D7) и экранированный кабель для PCLK. Длина проводов не должна превышать 15 см. Для OV5642 добавьте резисторы 22 Ом в цепь данных для согласования импеданса. Питание сенсора и платы разводите отдельными проводами от источника, избегая общих участков.
Тестирование подключения проводите поэтапно. Сначала проверьте питание сенсора (3.3 В на VCC). Затем подключите I2C и просканируйте шину на наличие устройства (адрес OV7670 – 0x21, OV2640 – 0x30). Запустите захват тестового кадра (например, 160×120) и выведите данные на экран через UART. Если изображение искажено, проверьте синхронизацию сигналов осциллографом и подтяжку линий I2C.
Настройка программного обеспечения для работы цифровой начинки

После установки модуля захвата изображения (например, Raspberry Pi Camera v2 или OV2640) и подключения к одноплатному компьютеру (Raspberry Pi Zero/3/4) требуется настроить ПО для корректной работы с оптикой Зенита. Основной инструмент – libcamera или raspistill (для старых версий Raspberry Pi OS). Установите зависимости:
sudo apt update && sudo apt install -y libcamera-apps python3-picamera2- Для камер с интерфейсом CSI-2:
sudo raspi-config→ Interface Options → Camera → Enable - Проверьте обнаружение камеры:
libcamera-hello– должно появиться изображение с сенсора.
Настройте параметры съёмки под объектив Зенита. Стандартные значения фокусного расстояния (50 мм) и диафрагмы (f/2–f/16) требуют коррекции в конфигурации. Создайте файл /etc/libcamera.conf и добавьте:
sharpness=1.5– компенсирует мягкость советской оптикиcontrast=0.8– снижает избыточную контрастность плёнкиawb=greyworld– исправляет цветовой баланс для ламп накаливания
Для работы в RAW-режиме используйте libcamera-raw с ключом --rawfull, но учитывайте, что файлы будут весить ~25 МБ на кадр (сенсор 8 Мп). Альтернатива – конвертация в DNG через dcraw с параметрами -T -4 -o 0 для сохранения динамического диапазона.
Интеграция с затвором Зенита требует скрипта на Python, который синхронизирует нажатие спуска с запуском съёмки. Пример кода для picamera2:
from picamera2 import Picamera2
import RPi.GPIO as GPIO
GPIO.setmode(GPIO.BCM)
GPIO.setup(17, GPIO.IN, pull_up_down=GPIO.PUD_UP)
picam2 = Picamera2()
config = picam2.create_still_configuration()
picam2.configure(config)
picam2.start()
def capture(channel):
picam2.capture_file("zenit_%d.jpg" % time.time())
GPIO.add_event_detect(17, GPIO.FALLING, callback=capture, bouncetime=300)
Подключите контакт спуска к GPIO17 через оптопару (например, PC817) для гальванической развязки. Для калибровки экспозиции используйте libcamera-still --ev -1.5 – это компенсирует низкую светочувствительность сенсоров в сравнении с плёнкой. Если изображение пересвечено, уменьшите ISO до 100 и увеличьте выдержку до 1/30 с.
Сборка и тестирование переделанной камеры после установки электроники

Перед финальной сборкой проверьте герметичность корпуса Зенита. Обработайте стыки задней крышки и объектива силиконовым герметиком для фототехники (например, Dow Corning 732), если планируете съемку в условиях повышенной влажности. Нанесите тонкий слой на резиновые уплотнители, избегая попадания на оптические элементы. Дайте высохнуть 24 часа при температуре 20–22°C.
Закрепите плату Raspberry Pi или аналогичного микрокомпьютера на штатное место крепления пленки. Используйте алюминиевые стойки высотой 15 мм с резьбой М3 для фиксации, предварительно просверлив отверстия в металлическом корпусе сверлом 2,5 мм. Расстояние между платой и матрицей должно составлять 1–1,5 мм для корректной фокусировки. Подключите ленточный кабель к CSI-порту, зафиксировав его термоусадочной трубкой диаметром 4 мм.
Настройте питание: литий-полимерный аккумулятор емкостью 2000 мА·ч подключите через модуль TP4056 с защитой от переразряда. Разместите его в отсеке для батарей, изолировав контакты текстолитовыми прокладками толщиной 0,5 мм. Для стабилизации напряжения используйте DC-DC преобразователь MT3608, настроенный на выходные 5 В ±0,1 В. Проверьте потребление тока в режиме ожидания – оно не должно превышать 120 мА.
| Параметр | Норма | Метод проверки |
|---|---|---|
| Напряжение на плате | 4,8–5,2 В | Мультиметр в режиме DCV 20 В |
| Ток потребления (активный режим) | 350–450 мА | Амперметр в разрыве цепи питания |
| Температура матрицы | до 45°C | Бесконтактный термометр |
| Задержка срабатывания затвора | <150 мс | Осциллограф на GPIO-пине |
Откалибруйте затвор. Подключите сервопривод SG90 к GPIO17 через резистор 220 Ом. Настройте скрипт на Python для управления сервоприводом с задержкой 50 мс после команды на съемку. Проверьте синхронизацию с помощью стробоскопа на частоте 10 Гц – лепестки затвора должны открываться полностью на 1/125 с и более коротких выдержках.
Соберите оптику. Установите адаптер М42–С-mount с фокусным расстоянием 16 мм для совмещения плоскости матрицы с фокальной плоскостью объектива. Проверьте резкость по тестовой мишени ISO 12233 на расстоянии 1 м. При диафрагме f/5.6 разрешение должно составлять не менее 2000 линий на высоту кадра. При необходимости откорректируйте положение матрицы с шагом 0,1 мм.
Протестируйте съемку в разных режимах. Снимите серию кадров с выдержками от 1/1000 до 1 с при ISO 100 и 1600. Оцените уровень шумов в RAW-файлах с помощью утилиты dcraw -D -T. При ISO 1600 отношение сигнал/шум должно быть не ниже 30 дБ в тенях. Проверьте баланс белого по серой карте 18% – отклонение по каналам R/G/B не должно превышать 5%.
Завершите сборку установкой кнопок управления. Выведите тактовые кнопки для спуска затвора, переключения режимов и просмотра на верхнюю панель корпуса, используя силиконовые прокладки для герметизации. Подключите их к GPIO22, GPIO23 и GPIO24 через подтягивающие резисторы 10 кОм. Напишите обработчик прерываний на Python для исключения дребезга контактов с задержкой 50 мс. Проверьте работоспособность в течение 1 часа непрерывной съемки с интервалом 5 с.