Ключевые параметры, определяющие выбор регистра: тактовая частота (до 100 МГц для КМОП-логики, до 1 ГГц для ЭСЛ), напряжение питания (1.8–5 В), потребляемый ток (единицы микроампер в статике) и задержка распространения сигнала (5–20 нс). Для высокоскоростных приложений предпочтительны регистры с триггерами типа D-триггер или JK-триггер, обеспечивающие минимальные задержки. В низкопотребляющих устройствах оптимальны КМОП-регистры с режимом сна, например, 74HC595 или CD4094.
При проектировании схем с регистрами критически важно учитывать нагрузочную способность выходов (обычно 4–8 мА на канал) и синхронизацию тактовых сигналов. Для предотвращения гонок рекомендуется использовать двухтактные схемы или регистры с отдельными тактовыми входами для записи и сдвига, такие как 74LS164. В системах с высоким уровнем помех эффективны регистры с триггерами Шмитта на входах, например, 74HC165, устойчивые к дребезгу и шумам.
Как сдвиговый регистр преобразует последовательные данные в параллельные и обратно
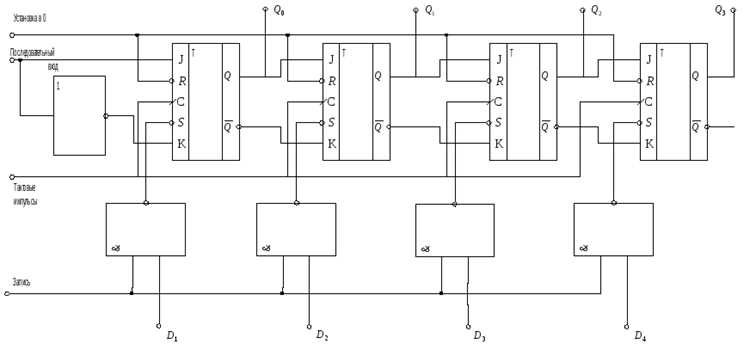
Типичный 8-разрядный сдвиговый регистр требует 8 тактовых импульсов для полного заполнения. На каждом фронте тактового сигнала (обычно нарастающем) бит с входа данных (DS) фиксируется в первом триггере, а содержимое остальных сдвигается на одну позицию. После восьмого такта на выходах Q0–Q7 появляются все биты одновременно, что позволяет микроконтроллеру или другому устройству считать их за один цикл.
Обратное преобразование – из параллельного формата в последовательный – реализуется с помощью регистра с параллельным входом (например, 74HC165). Данные загружаются одновременно через параллельные входы (D0–D7) при активации сигнала загрузки (PL). После этого каждый тактовый импульс выталкивает бит с выхода Q7 (или QH) в последовательную линию, пока все разряды не будут переданы.
Скорость преобразования ограничена максимальной тактовой частотой регистра. Для 74HC-серии она составляет до 100 МГц при напряжении питания 5 В, но на практике редко превышает 20–30 МГц из-за задержек распространения сигнала и паразитных ёмкостей. При проектировании схемы важно учитывать временные характеристики: время установки (setup time) и удержания (hold time) данных относительно фронта тактового сигнала.
Каскадирование регистров позволяет расширять разрядность. Например, два 8-разрядных регистра 74HC595 можно объединить в 16-разрядный, соединив выход Q7′ первого регистра с входом DS второго. При этом тактовый сигнал и сигнал защёлки (ST_CP) подаются на оба регистра одновременно. Для корректной работы необходимо обеспечить синхронизацию загрузки данных, чтобы избежать рассинхронизации между каскадами.
Схемы подключения сдвиговых регистров к микроконтроллерам: примеры для Arduino и STM32
При работе с несколькими регистрами в каскаде (например, для управления 16+ выходами) используйте последовательное соединение: выход Q7′ первого регистра подключается к DS второго. Для Arduino код остаётся прежним – данные передаются одним байтом за другим, а защёлка срабатывает после отправки всех байтов. На STM32 с HAL-библиотекой пример кода: `HAL_SPI_Transmit(&hspi1, data, 2, HAL_MAX_DELAY)` для двух регистров. Важно учитывать задержки: между передачей байтов и установкой RCLK в HIGH требуется пауза ≥20 нс (для 74HC595). При использовании программного SPI (без аппаратного модуля) тактовый сигнал генерируется вручную через `digitalWrite` и `delayMicroseconds`, что снижает скорость до ~100 кГц.
Для регистров с параллельным входом (например, 74HC165) схема подключения к STM32 отличается: тактовый сигнал (SCK) и защёлка (PL) управляются отдельными GPIO, а данные считываются через MISO (PA6). Пример кода с HAL: `HAL_GPIO_WritePin(PL_GPIO_Port, PL_Pin, GPIO_PIN_RESET)` для фиксации входных данных, затем `HAL_SPI_Receive(&hspi1, &receivedByte, 1, HAL_MAX_DELAY)`. На Arduino используйте пин D12 (MISO) и библиотеку `SPI.h` с методом `SPI.transfer(0x00)` для чтения. При каскадном соединении регистров 74HC165 выход Q7 подключается ко входу DS следующего, а тактовый сигнал подаётся одновременно на все микросхемы. Для стабильной работы рекомендуется подтягивающий резистор 10 кОм на линии PL и конденсатор 0.1 мкФ между VCC и GND каждого регистра.
Для реализации расширения выходов с помощью 74HC595 требуется последовательная передача байта данных через SPI или программную эмуляцию протокола. После записи данных в сдвиговый регистр активация LATCH-пина переносит их на параллельные выходы. Время задержки между передачей и фиксацией данных критично: при тактовой частоте 1 МГц задержка не должна превышать 1 мкс, иначе возможны ложные срабатывания.
Входные регистры, например 74HC165, работают по обратному принципу: параллельные данные загружаются в регистр по сигналу LOAD, затем последовательно считываются через выход Q7 по тактовому сигналу. Для чтения 8 входов достаточно двух пинов микроконтроллера (SCK и MISO). При использовании аппаратного SPI скорость считывания достигает 10 Мбит/с, что позволяет опрашивать до 1000 входов в секунду при каскадном подключении 125 регистров.
При проектировании схем с каскадными регистрами важно учитывать задержки распространения сигнала. Для 74HC595 максимальная задержка между тактовым фронтом и появлением данных на выходе составляет 25 нс. При каскадировании 4 регистров суммарная задержка достигает 100 нс, что ограничивает максимальную тактовую частоту до 10 МГц. Для компенсации задержек рекомендуется использовать буферные микросхемы, такие как 74HC244, или снижать тактовую частоту до 1–2 МГц.
В системах с ограниченным энергопотреблением, например в IoT-устройствах, сдвиговые регистры позволяют снизить ток потребления за счёт отключения неиспользуемых портов. Регистр 74LVC595 в режиме ожидания потребляет менее 1 мкА, а при активной работе – до 5 мА на канал. Для динамического управления питанием можно использовать дополнительный пин микроконтроллера для подачи сигнала OE (Output Enable), отключая выходы регистра при отсутствии нагрузки.
При выборе сдвигового регистра для расширения портов учитывайте напряжение питания и логические уровни. Микросхемы серии 74HC работают в диапазоне 2–6 В, совместимы с 3.3 В и 5 В логикой, но требуют согласования уровней при подключении к микроконтроллерам с напряжением 1.8 В. Альтернативой служат регистры серии 74LVC, поддерживающие напряжение от 1.65 В, но имеющие меньшую нагрузочную способность (до 24 мА на выход против 35 мА у 74HC).
Практическое применение сдвиговых регистров в светодиодных матрицах и бегущих строках
- Тактовая частота SPI: 4–10 МГц для плавной анимации.
- Ток на светодиод: 10–20 мА (ограничивается резисторами 220–470 Ом).
- Обновление кадра: не реже 50 Гц для устранения мерцания.
При проектировании многоцветных матриц (RGB) используют сдвиговые регистры с повышенной нагрузочной способностью, например TPIC6B595 (выходной ток до 150 мА на канал). Для синхронизации нескольких матриц применяют общий тактовый сигнал и отдельные линии защёлки. Пример схемы: 4 матрицы 8×8 RGB подключаются через 12 регистров 74HC595 (по 3 на цвет), что позволяет управлять 256 пикселями через 3 линии микроконтроллера. Для снижения энергопотребления используют динамическую индикацию с частотой мультиплексирования 100–200 Гц.
Различия между универсальными и специализированными сдвиговыми регистрами: когда выбирать 74HC595 или CD4094
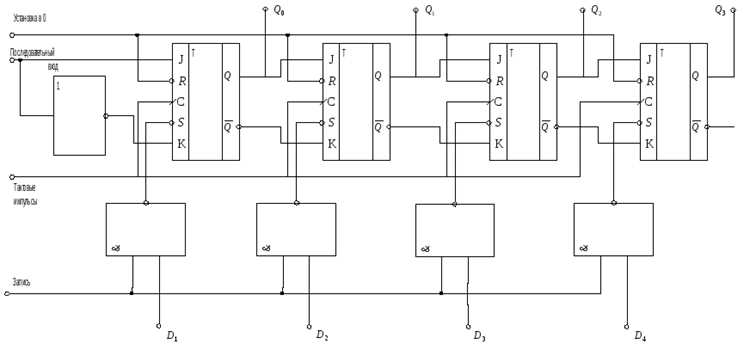
Сдвиговые регистры делятся на универсальные и специализированные по функциональности и электрическим характеристикам. 74HC595 – классический универсальный регистр с параллельным выходом и возможностью каскадирования, работающий на частотах до 100 МГц при напряжении питания 2–6 В. CD4094 – специализированный регистр с последовательным входом и параллельным/последовательным выходом, оптимизированный для низкоскоростных приложений (до 5 МГц) при напряжении 3–18 В. Основное отличие – в гибкости: 74HC595 подходит для высокоскоростного управления нагрузками (например, светодиодными матрицами), а CD4094 – для задач с расширенным диапазоном питания и низким энергопотреблением.
Выбор между микросхемами зависит от требований к нагрузке и синхронизации. 74HC595 обеспечивает ток нагрузки до 35 мА на выход (при 5 В), что достаточно для прямого подключения светодиодов или транзисторных ключей. CD4094 выдает не более 6 мА, требуя дополнительных усилителей для управления реле или мощными нагрузками. Однако CD4094 поддерживает трехуровневую логику выходов (высокий, низкий, высокоимпедансный), что полезно в мультиплексированных схемах, где нужна экономия питания.
В системах с ограниченными ресурсами CD4094 выигрывает за счет широкого диапазона напряжений и низкого тока потребления (менее 1 мкА в статике). Это критично для батарейных устройств, например, портативных измерителей или IoT-датчиков. 74HC595, напротив, требует стабильного питания 5 В и потребляет до 8 мА в активном режиме, но компенсирует это скоростью: задержка распространения сигнала у него составляет 10 нс против 200 нс у CD4094.
Итоговый выбор определяется приоритетами: 74HC595 – для высокоскоростных, нагрузочных задач с фиксированным напряжением; CD4094 – для низкоскоростных, энергоэффективных решений с расширенным диапазоном питания. В проектах с Arduino или STM32 74HC595 применяют для управления дисплеями и адресными светодиодами, а CD4094 – в схемах с аналоговыми датчиками или при необходимости работы от литиевых батарей.
Обработка сигналов тактовой синхронизации и данных в сдвиговых регистрах: временные диаграммы и ошибки

Сдвиговые регистры работают на стыке тактового сигнала (CLK) и входных данных (D), где временные параметры определяют корректность передачи битов. Ключевые характеристики: время установки (tsu), удержания (th) и задержка распространения (tpd). Для микросхем серии 74HC595 tsu составляет 20 нс, а th – 5 нс при напряжении питания 5 В. Нарушение этих параметров приводит к метастабильности или потере данных.
Временные диаграммы иллюстрируют зависимость между фронтами CLK и стабильностью D. На рисунке ниже показан идеальный случай: данные фиксируются по переднему фронту CLK, когда D уже стабилен в течение tsu. Однако при fCLK > 25 МГц для 74HC595 требуется учитывать tpd = 18 нс – задержка может вызвать наложение сигналов в многоразрядных системах.
- Ошибка «гонки фронтов»: возникает, если изменение D совпадает с фронтом CLK. Решение – использование регистров с двойной буферизацией (например, 74LS374) или введение задержки на линии данных.
- Джиттер тактового сигнала: отклонение фронтов CLK от идеального положения. Допустимый джиттер для 74HC595 – не более 2 нс при fCLK = 20 МГц. Превышение приводит к ложным срабатываниям.
- Перекос сигналов: разница во времени прихода CLK на разные регистры в цепочке. Для синхронизации используют общий тактовый генератор с низким выходным импедансом (< 50 Ом).
При проектировании цепочек сдвиговых регистров критичен расчет максимальной частоты. Формула: fmax = 1 / (tsu + th + tpd). Для 74HC164 при 5 В fmax ≈ 30 МГц, но на практике рекомендуется снижать частоту на 20% из-за паразитных емкостей дорожек. В высокоскоростных системах применяют дифференциальные пары (LVDS) для передачи CLK.
Типовые ошибки и их устранение:
- Нестабильные данные на выходе: проверьте th – данные должны удерживаться после фронта CLK. Увеличьте длительность импульса CLK или используйте регистр-защелку.
- Пропуск битов: измерьте tpd между регистрами в цепочке. При превышении задержки добавьте буферные элементы (например, 74HC244).
- Ложные срабатывания: фильтруйте помехи на линии CLK RC-цепочкой (R=100 Ом, C=100 пФ) или используйте триггер Шмитта (74HC14).
Для анализа временных параметров используйте осциллограф с полосой пропускания ≥ 100 МГц. Измеряйте tsu и th на уровне 50% амплитуды сигналов. В симуляторах (например, LTspice) моделируйте паразитные элементы: индуктивность дорожек (≈ 1 нГн/мм) и емкость нагрузки (≈ 10 пФ на вход). При работе с FPGA учитывайте задержки встроенных PLL – они могут достигать 2–3 нс.
Создание простых устройств на базе сдвиговых регистров: клавиатурные сканеры и цифровые индикаторы
| Тип регистра | Макс. частота (МГц) | Напряжение питания (В) | Ток нагрузки (мА) | Применение |
|---|---|---|---|---|
| 74HC595 | 25 | 2–6 | 35 | |
| CD4094 | 5 | 3–15 | 10 | Считывание клавиатуры |
| 74LS164 | 25 | 4,75–5,25 | 8 | Управление сегментными индикаторами |
Цифровые индикаторы на базе сдвиговых регистров строятся по принципу динамической индикации. Для 4-разрядного 7-сегментного дисплея достаточно одного регистра 74HC595 и транзисторных ключей (например, BC547) для коммутации анодов. Данные для каждого разряда последовательно сдвигаются в регистр, после чего активируется соответствующий транзистор. Частота обновления разрядов – 50–100 Гц, чтобы избежать мерцания. Для снижения нагрузки на микроконтроллер можно использовать два регистра: один для сегментов, второй для разрядов. При работе с общим анодом сегменты подключаются через токоограничивающие резисторы 220–470 Ом.
Типичные неисправности сдвиговых регистров и методы их диагностики с помощью осциллографа
Неправильная работа сдвигового регистра может быть вызвана обрывом или коротким замыканием на линиях последовательных данных (DS или SI). Подключите осциллограф к входу данных и проанализируйте форму сигнала при подаче тестовой последовательности (например, чередующихся логических единиц и нулей). Если сигнал не соответствует ожидаемому, проверьте целостность проводников, контактов разъёмов и исправность источника данных. При наличии паразитных колебаний или затухания сигнала замените кабель или добавьте согласующие резисторы (обычно 22–100 Ом).
Проблемы с синхронизацией между тактовым сигналом и данными приводят к рассинхронизации выходных состояний. Подключите два канала осциллографа: один к CLK, второй к входу данных. Установите триггер по фронту тактового сигнала и проверьте, что данные устанавливаются за время предустановки (setup time) и удерживаются в течение времени удержания (hold time), указанных в даташите. Для микросхем серии 74HC595, например, setup time составляет не менее 20 нс, hold time – 5 нс. Нарушение этих параметров требует корректировки временных характеристик источника данных или замены регистра на модель с более высоким быстродействием.
Перегрев регистра из-за превышения допустимых токов нагрузки приводит к деградации выходных каскадов. Измерьте ток потребления микросхемы в рабочем режиме: для 74LS164 он не должен превышать 8 мА на выход, для 74HC595 – 6 мА. Если ток выше, проверьте нагрузку на выходах – возможно, подключены слишком низкоомные резисторы или индуктивные элементы. При перегреве замените микросхему и добавьте радиатор или уменьшите нагрузку. Для диагностики используйте тепловизор или термопару: температура корпуса не должна превышать 70°C при комнатной температуре.
Неисправности, связанные с потерей данных при сдвиге, часто возникают из-за нарушения целостности цепи последовательной загрузки или сбоев в работе внутреннего сдвигового механизма. Подайте на вход регистра тестовую последовательность (например, 0x01) и снимите осциллограммы с выхода Q0 после каждого тактового импульса. Если данные не сдвигаются или пропадают на определённом этапе, проверьте исправность тактового генератора и целостность цепи обратной связи (если используется кольцевой регистр). При отсутствии изменений на выходах замените микросхему – внутренние повреждения сдвигового механизма необратимы.